JTG 中华人民共和国推荐性行业标准 JTG/T 5212—2026 中华人民共和国交通运输部发布
公路路面技术状况自动化检测规程
Test Methods of Automated Pavement Condition
2026-06-04 发布
2026-09-01 实施
前言
前言
根据《交通运输部关于下达2022年度公路工程行业标准制修订项目计划的通知》(交公路函〔2022〕238号)的要求,由中公高科养护科技股份有限公司承担《公路路面技术状况自动化检测规程》(JTG/T E61—2014)的修订工作。
随着公路路面技术状况评定与养护科学决策技术的发展,新指标、新设备、新方法应用与实践经验越来越丰富,路面技术状况自动化检测水平不断提高,原规程亟须修订完善。本次修订总结了近十年来我国公路路面技术状况检测评定应用的经验,吸收了国内外先进成熟的新技术和新方法,在广泛征求国内相关单位和专家意见基础上,进一步完善了我国公路路面技术状况自动化检测的方法与质量控制体系。
修订后的规程分15章和9个附录,分别是:1总则、2术语和符号、3基本规定、4距离测量与定位、5几何状况、6路面裂缝类损坏、7路面变形及其他类损坏、8路面平整度、9路面车辙、10路面跳车、11路面磨耗、12路面抗滑性能、13路面结构强度、14一致性验证、15路面日常巡检,附录A检测项目信息表、附录B路面破损率DR文件格式、附录C公路路面技术状况检测报告提纲、附录D路面技术状况自动化检测数据存储案例、附录E数据详表、附录F反移动平均滤波处理方法、附录G断面平均构造深度MPD计算方法、附录H路面构造深度SMTD计算方法、附录J日常巡检记录。主要修订内容有:
(1) 完善了基本规定中现场检测与成果交付内容。
(2) 各章节细化了成果交付内容和数据格式,并新增附录 D 数据存储案例。
(3)新增各指标关于农村公路路面技术状况自动化检测的技术要求、验证要求和验证方法等相关内容。
(4) 新增了技术分级标准。
(5) 修订了空间定位信息的性能验证方法。
(6) 修订了几何状况的性能验证要求和验证方法。
(7) 新增路面裂缝面阵类检测的技术要求、性能验证内容。
(8) 新增路面变形及其他类损坏章节。
(9) 新增路面平整度反应类检测装置技术要求以及弯道性能验证要求和验证方法。
(10) 修订了路面车辙深度的计算方法。
(11)新增路面跳车、路面抗滑性能和路面结构强度检测方法。
(12) 新增一致性验证章节。
(13) 新增路面日常自动化巡检方法。
曹江负责起草本规程第1、3、10、15章及附录D、J,徐全亮负责起草第5、7章及附录 E,程宁负责起草第 2、11 章及附录 A,张晨负责起草第 6 章及附录 B,李丽苹负责起草第 8 章及附录 F,程珊珊负责起草第 9 章,李孝兵负责起草第 12 章,王娟负责起草第 4 章,王东负责起草第 13 章,周可夫、田隽、曹建阳、李飞泉负责起草第 14 章,马召辉负责起草附录 C,陶有成负责起草附录 G、H。
请各有关单位在执行过程中,将发现的问题和意见,函告本规程日常管理组,联系人:曹江(地址:北京市海淀区地锦路9号院,中公高科养护科技股份有限公司,邮编:100095;电话:010-82364026,传真:010-62375021;电子邮箱:caojiang@roadmaint.com),以便修订时参考。
主编单位:中公高科养护科技股份有限公司
(公路与桥梁高效养护及安全耐久国家工程研究中心)
参编单位:交通运输部公路科学研究院
交通运输部路网监测与应急处置中心
中国交通通信信息中心
山东高速集团有限公司
新疆交投科技有限责任公司
浙江省公路与运输管理中心
吉林省公路管理局
广西壮族自治区公路发展中心
主 编:曹 江
主要参编人员:徐全亮、程宁、张晨、李丽苹、程珊珊、李孝兵 王娟、周可夫、田隽、曹建阳、李飞泉、王东 陶有成 马召辉
主审:吴赞平
参与审查人员:张慧彧、于光、李健、刘硕、虞丽云、薛忠军 李冰、李二新、叶恒鑫、印良智、李灿、沙晓东 常青、索南才吉、蒙华、吴玉荣、颜海、罗玉莹 王恩营、李海军、董雨明、杜豫川、刘成龙、郭明洋 白日华、珉晓辉、卢毅、张航、杨东涛、唐堂 徐开华、薄占顺、李磊、丁遥
参加人员:王美霞、王萍、孙丙阳、杨亚鹏、薛倬昆、张菁红、吴宇凡、车霄宇、郭远昊、王建国、闫春雨、马睿、张洁
目次
目次
1 总则 …… 1 2 术语和符号 …… 2 2.1 术语 …… 2 2.2 符号 …… 3 3 基本规定 …… 5 3.1 一般规定 …… 5 3.2 前期准备 …… 5 3.3 现场检测 …… 6 3.4 数据处理 …… 7 3.5 成果交付 …… 8 4 距离测量与定位 …… 12 T 0988—2026 距离自动化测量与定位方法 …… 12 4.1 一般规定 …… 12 4.2 技术要求 …… 12 4.3 性能验证 …… 12 4.4 检测要求 …… 13 4.5 数据处理 …… 14 4.6 成果交付 …… 14 5 几何状况 …… 15 T 0916—2026 路面几何状况自动化检测方法 …… 15 5.1 一般规定 …… 15 5.2 技术要求 …… 15 5.3 性能验证 …… 15 5.4 检测要求 …… 17 5.5 数据处理 …… 17 5.6 成果交付 …… 18 6 路面裂缝类损坏 …… 19 T 0977—2026 路面裂缝类损坏自动化检测方法 …… 19 6.1 一般规定 …… 19
6.2 技术要求.... 19 6.3 性能验证.... 20 6.4 检测要求.... 23 6.5 数据处理.... 24 6.6 成果交付.... 24
7 路面变形及其他类损坏.... 25 T 0978—2026 路面变形类损坏自动化检测方法 .... 25 7.1 一般规定.... 25 7.2 技术要求.... 25 7.3 性能验证.... 26 7.4 检测要求.... 27 7.5 数据处理.... 28 7.6 成果交付.... 28
8 路面平整度.... 29 T 0936—2026 路面平整度自动化检测方法 .... 29 8.1 一般规定.... 29 8.2 技术要求.... 29 8.3 性能验证.... 29 8.4 检测要求.... 33 8.5 数据处理.... 33 8.6 成果交付.... 35
9 路面车辙.... 36 T 0979—2026 路面车辙自动化检测方法 .... 36 9.1 一般规定.... 36 9.2 技术要求.... 36 9.3 性能验证.... 37 9.4 检测要求.... 38 9.5 数据处理.... 38 9.6 成果交付.... 39
10 路面跳车 .... 40 T 0980—2026 路面跳车自动化检测方法 .... 40 10.1 一般规定 .... 40 10.2 技术要求 .... 40 10.3 性能验证 .... 41 10.4 检测要求 .... 41
目次 10.5 数据处理 …… 42 10.6 成果交付 …… 42 11 路面磨耗 …… 43 T 0983—2026 路面磨耗自动化检测方法 …… 43 11.1 一般规定 …… 43 11.2 技术要求 …… 43 11.3 性能验证 …… 44 11.4 检测要求 …… 44 11.5 数据处理 …… 44 11.6 成果交付 …… 45 12 路面抗滑性能 …… 47 T 0963—2026 路面抗滑自动化检测方法 …… 47 12.1 一般规定 …… 47 12.2 技术要求 …… 47 12.3 性能验证 …… 47 12.4 检测要求 …… 49 12.5 数据处理 …… 49 12.6 成果交付 …… 50 13 路面结构强度 …… 51 T 0956—2026 路面结构强度自动化检测方法 …… 51 13.1 一般规定 …… 51 13.2 技术要求 …… 51 13.3 性能验证 …… 51 13.4 检测要求 …… 53 13.5 数据处理 …… 53 13.6 成果交付 …… 54 14 一致性验证 …… 55 T 0989—2026 路面技术状况检测一致性验证方法 …… 55 14.1 一般规定 …… 55 14.2 一致性验证标准 …… 55 14.3 验证要求 …… 56 15 路面日常巡检 …… 59 T 0990—2026 公路路面日常自动化巡检方法 …… 59 15.1 一般规定 …… 59 15.2 技术要求 …… 59
15.3 检测要求 …… 60 15.4 数据处理 …… 61 15.5 成果交付 …… 62 附录 A 检测项目信息表 …… 63 附录 B 路面破损率 DR 文件格式 …… 64 附录 C 公路路面技术状况检测报告提纲 …… 66 附录 D 路面技术状况自动化检测数据存储案例 …… 68 附录 E 数据详表 …… 79 附录 F 反移动平均滤波处理方法 …… 80 附录 G 断面平均构造深度 MPD 计算方法 …… 81 附录 H 路面构造深度 SMTD 计算方法 …… 83 附录 J 日常巡检记录 …… 84 本规程用词用语说明 …… 85
总则
1 总则
1.0.1 为规范公路路面技术状况自动化检测工作,提高检测结果的准确性、可靠性、一致性,制定本规程。
1.0.2 本规程适用于各技术等级公路的路面技术状况自动化检测和路面日常自动化巡检工作。
1.0.3 公路路面技术状况自动化检测应遵循安全、准确、高效的原则,宜合理稳妥地推进新技术、新设备的应用。
条文说明
为保证检测数据的质量和应用成效,在新技术、新设备应用前,需要经过充分的验证评估。
1.0.4 公路路面技术状况自动化检测除应符合本规程的规定外,尚应符合国家和行业现行有关强制性标准的规定。
2 术语和符号
2.1 术语
2.1.1 路面技术状况自动化检测 automated pavement condition survey
使用车载、机载等设备对公路路面技术状况单项或多项指标进行自动采集。
2.1.2 性能验证 performance verification
在满足验证条件的特定路段,按照规定的方法和要求对设备主要检测指标的测量误差、重复性、稳定性等进行测试确认的过程。
条文说明
性能验证是对自动化检测设备元器件及其配套的计算软件的综合性能的验证。一方面是验证设备测值的准确性,即其与基准值之间的误差;另一方面是验证设备自身测值的精准性,包括多次测量结果的重复性和不同速度下测值的稳定性。
2.1.3 一致性验证 consistency verification
利用多台自动化检测设备,在同一测试路段,同时开展检测示值的比对工作,并按照预先制定的标准,评价检测结果的差异性。
2.1.4 设备自检 equipment self-testing
每天开始检测前,借助简易测试器具或通过调整参数等方法进行自校核,确保设备处于正常工作状态。
2.1.5 检测路线编码 route code detection
用于区分不同路线而编制的代码,由路线编号或路线代码加车道代码组成。
条文说明
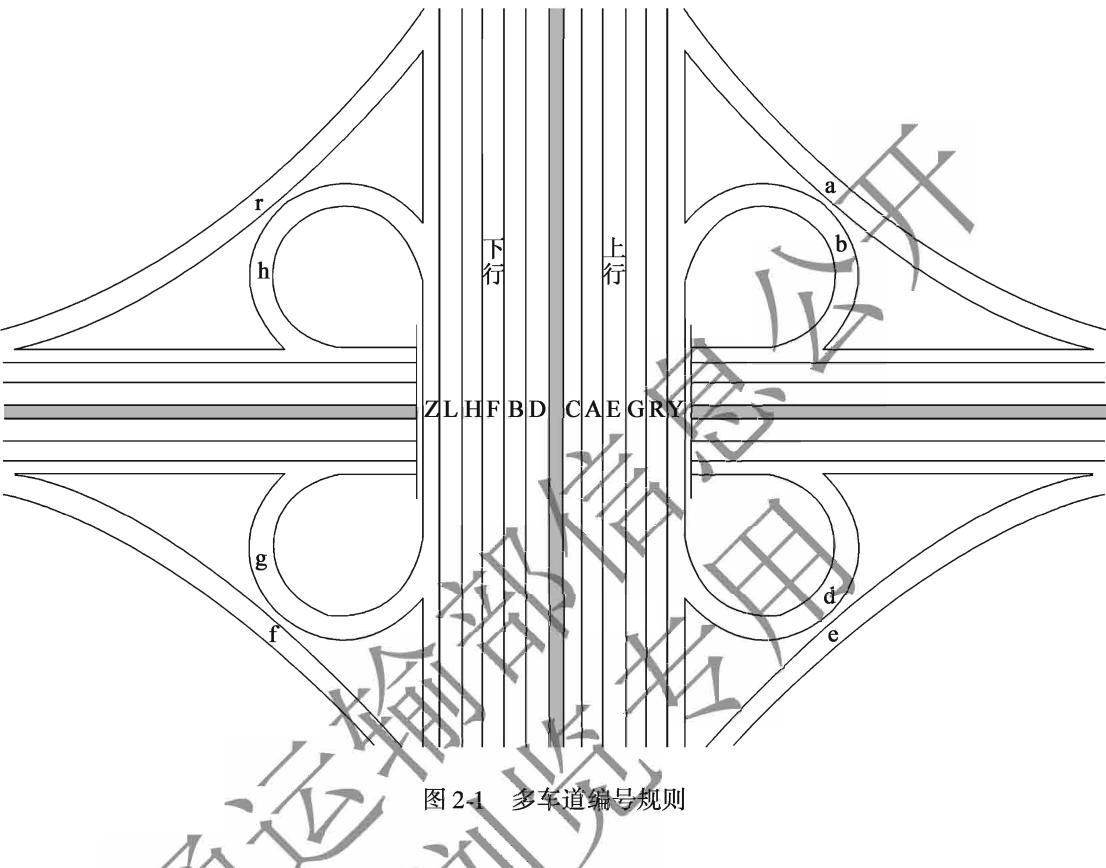
高速公路、国省干线公路采用《公路养护统计调查制度》中交公路07-1表中的路线编号。农村公路采用由路线编号和县级行政区划代码组成的路线代码,其格式要求需符合《农村公路基础设施统计调查制度》。多车道编号规则见图2-1,记录于检测路线编码的最后1位。单车道或者双向两车道,桩号递增方向为上行,用字母A表示;桩号递减的方向为下行,用字母B表示。多车道时,上行从内向外,车道编号依次为C、A、E、G、R、Y;下行车道从内向外,车道编号依次为D、B、F、H、L、Z。匝道选用a、b、d、e、f、g、h、r、t等不易混淆的小写字母表示,按照从上行侧到下行侧,顺时针方向顺序编制。
术语和符号
2.1.6 路面破损率 distress ratio
各类路面损坏的总面积与实际检测的路面面积之百分比。
条文说明
路面损坏类型是指现行《公路技术状况评定标准》(JTG 5210)或现行《农村公路技术状况评定标准》(JTG 5211)规定的路面损坏类型。
2.1.7 路面分类损坏破损率 distress ratio of subcategories
某类路面损坏的总面积与实际检测的路面总面积之百分比。
2.2 符号
CR——路面裂缝率(%);
DR——路面破损率(%);
IRI——国际平整度指数(m/km);
MPD——断面平均构造深度(mm);
RD——路面车辙深度(mm);
SFC——横向力系数;
l——路面实测代表弯沉(0.01mm);
MPD_L——左轮迹带断面平均构造深度(mm);
MPD_C——车道中心线断面平均构造深度(mm);
MPD_R——右轮迹带断面平均构造深度(mm);
PB_L——轻度跳车数量;
PB_M——中度跳车数量;
PB_H——重度跳车数量;
\(\Delta h\) ——路面纵断面高差(cm)。
基本规定
3 基本规定
3.1 一般规定
3.1.1 路面技术状况自动化检测工作应包括前期准备、现场检测、数据处理、成果交付等主要内容。
3.1.2 根据现行《公路技术状况评定标准》(JTG 5210)开展公路路面技术状况自动化检测工作时,应满足 A 级技术要求;根据现行《农村公路技术状况评定标准》(JTG 5211)开展公路路面技术状况自动化检测工作时,应至少满足 B 级技术要求。
条文说明
为适应现行《农村公路技术状况评定标准》(JTG 5211)针对技术等级三级及以下农村公路提出的检测评定方法要求,本规程修订新增了相应 B 级技术要求。A 级技术要求相当于原规程规定的技术要求。
3.1.3 检测设备应符合相应的产品标准以及计量等相关规定,计量校准证书应在有效期内。
3.2 前期准备
3.2.1 公路路面技术状况自动化检测项目中,满足下列任一条件时应进行性能验证:
1 大规模检测前。
2 单车累计检测里程超过 20 000km。
3 主要设备硬件受损或更换。
条文说明
1 根据现行《公路技术状况评定标准》(JTG 5210)和现行《农村公路技术状况评定标准》(JTG 5211)的要求,检测与调查频率基本为一年一次。因此,在开展辖区年度路网检测前,对拟投入的检测设备,采用性能验证的方式,确认设备性能良好。
3.2.2 多台设备参与同一项目大规模检测时,在通过性能验证后,宜进行一致性验证。参与设备数量超过4台,应进行一致性验证。
条文说明
在公路路面技术状况自动化检测工作中,一致性验证是事前质量控制的重要组成部分。该验证体系是多年工程经验的总结。在长期路网级检测过程中,发现多台设备检测同一路段,检测结果仍存在较大差异。为确保项目中检测结果横向对比的有效性,多台设备参与同一项目的检测时,对路面技术状况主要检测指标开展一致性验证工作。
3.2.3 检测工作开始前,应制定详细的检测方案。检测方案内容应包括但不限于工作目标、工作依据、工作任务、组织方式、人员安排、实施步骤、进度计划、质量安全保障措施等。
3.3 现场检测
3.3.1 检测前应进行下列准备工作:
1 确认检测路线和检测内容。
2 合理规划检测路线。
3 进行安全教育。
4 调整检测设备轮胎气压为标准胎压。
5 启动检测设备,将检测装置调整至工作状态。
6 按照项目确定的检测指标,根据本规程第4章至第13章对应内容,完成设备自检。
7 建立检测项目,并填写项目信息表。项目信息表内容包括但不限于路线编号/路线代码、检测方向/车道、检测时间、起点桩号、路面类型、检测宽度、技术等级、数据采集间隔、天气和操作人员等信息。项目信息表格式符合本规程附录 A 的有关规定。
条文说明
7 数据采集间隔是检测指标的最小输出单元。
3.3.2 数据采集应满足下列要求:
1 应满足本规程第 4 章至第 13 章的检测要求。
2 应做好检测记录。检测记录表包括但不限于路线编号/路线代码、检测方向/车道、路线桩号、路面类型、起止时间、天气状况、路面环境(潮湿、干燥)、操作人员等。
3 应正确处理并记录检测特殊情况,包括但不限于停车原因、长短链、无效路段、信息错误、无法检测等。记录内容包括路线编号/路线代码、方向/车道、桩号范围、异常原因、处理方式等。
基本规定 4 设备显示的里程桩号、地理位置信息与公路实际里程桩位置的误差超过 50m 时,宜进行实时校桩。
5 路面潮湿状况下不宜检测,路面积水或积雪状况下不得检测。
3.3.3 前方图像采集应满足下列要求:
1 能关联桩号和地理位置信息。
2 采样间距小于或等于 10m。
3 图像纹理清晰、亮度均匀,每帧图像像素大于或等于500万像素,格式为JPG。
4 前方图像拍摄范围能覆盖公路前方两侧大于或等于 \(170^{\circ}\) 的范围。
5 黑天不得检测。
3.3.4 检测过程中应做好质量控制,包括但不限于下列内容:
1 应通过自动或人工的方式实时监测检测数据,发现异常时,应及时查明原因和修复。经评估检测结果无法符合检测要求,应补测异常路段。
2 宜抽取部分检测路段的前方图像、平整度等数据。与上一周期同路段的平整度数据进行对比,判断数据差异性。差异较大时,应结合前方图像校对实际路况情况,判断该差异的合理性。
3.3.5 检测过程中应做好安全防护工作,包括但不限于下列内容:
1 检测人员应统一穿着反光标志服。
2 车上应配备机动车用三角警告牌等安全警示用品。
3 严禁人员随意上下车。
4 发生故障等原因必须停车时,应停放在安全地带。
3.3.6 检测过程中,应定期进行安全培训教育,并保存培训过程影像和文档资料。
3.4 数据处理
3.4.1 检测工作结束后,应及时开展下列工作:
1 备份原始检测数据。
2 核查和验证采集数据完整性。
3 评估异常数据影响,需要补测时,及时完成补测。
3.4.2 数据处理过程中发生校桩、剔除、增补等检测里程桩号调整情况,应按表3.4.2的要求做好桩号调整记录,且与第一级检测路线编码文件夹同级存储。
表 3.4.2 桩号调整信息
| 处理前 | 处理方式 | 处理后 | ||||||
| 路线编码 | 方向 | 起点桩号 | 终点桩号 | 路线编码 | 方向 | 起点桩号 | 终点桩号 | |
注:处理方式主要包括校桩、剔除、增补等。校桩需要填写处理前、处理后的校桩信息;剔除需要填写处理前的信息;增补需要填写处理后的信息。
3.4.3 非图像类数据文件应符合下列通用格式要求:
1 保存为 .txt 格式,字符编码为 UTF-8。
2 各列数据之间使用半角逗号分隔。
3 各行数据之间使用换行符。
3.4.4 应按照本规程各章数据处理要求开展数据质量控制。
3.4.5 数据处理过程中,应按照本规程的数据处理规定完成原始数据的汇总与计算处理,形成结果数据。
3.4.6 路面损坏的结果数据应满足下列要求,文件格式应按照本规程附录 B 提供:
1 根据现行《公路技术状况评定标准》(JTG 5210)或现行《农村公路技术状况评定标准》(JTG 5211)计算路面破损率 DR。
2 路面破损率 DR 计算中,根据损坏类型分别计算桩号范围内某类路面损坏的累计面积。不同的病害类型由本规程第 6 章路面裂缝类损坏类型和第 7 章路面变形及其他类损坏类型组成。
3 识别结果 DR 文件最小统计单元为 10m。10m 区间破损率为 10m 区间内的所有单张图片的 DR 值的算术平均值。100m、1000m 区间破损率为所有 10m 区间破损率的算术平均值。
4 识别结果 DR 文件为路面损坏的结果数据,其存储层级和命名格式符合本规程第3.5.5条的有关规定。
3.5 成果交付
3.5.1 成果交付应包含检测报告、评定结果表;宜根据项目需要,交付结果数据、原始数据。
3.5.2 检测报告应包括但不限于项目基本情况、检测依据、检测技术、检测内容与方法、检测结果、分析建议、附录,宜根据项目需求增加相关内容。报告提纲可参见本规程附录 C。
基本规定
3.5.3 评定结果应满足下列要求:
1 按照现行《公路技术状况评定标准》(JTG 5210)或现行《农村公路技术状况评定标准》(JTG 5211)计算指标值。
2 内容包括但不限于路线编号/路线代码、起点桩号、止点桩号、检测方向/车道、技术等级、路面类型、路段长度、管养单位、PQI及其分项指标等。
3.5.4 结果数据应为数据处理软件分析计算的结果,宜包含路面破损率 DR、平整度 IRI、车辙 RD、跳车 PB、断面平均构造深度 MPD、横向力系数 SFC、路面结构强度系数 SSR 等 7 类数据,应符合下列规定:
1 结果数据的存储路径、命名格式符合本规程第 3.5.5 条的有关规定。
2 文件内容符合各指标对应章节数据处理的有关规定。
3.5.5 结果数据存储路径与命名应符合下列规定:
1 第一级文件夹名称为检测路线编码。示例:Y001110113A、G101A。
2 第二级文件夹名称以各指标的简写表示,各结果数据文件存储在对应的本级目录下。第二级文件夹命名符合表3.5.5的规定。
3 识别结果 DR 数据文件命名格式为检测路线编码-DR-起点桩号-止点桩号-检测时间。其他指标结果数据文件命名格式为检测路线编码-结果数据文件名称-起点桩号-检测时间。结果数据文件名称符合表 3.5.5 的规定。
表 3.5.5 结果数据存储第二级文件夹名称及结果数据文件名称
| 指标 | 路面破损 | 路面平整度 | 路面车辙 | 路面跳车 | 路面磨耗 | 路面抗滑 | 路面结构强度 |
| 第二级文件夹名称 | DR | IRI | RD | PB | MPD | SFC | SSR |
| 结果数据文件名称 | DR | IRI | RD | PB | MPD | SFC | SSR |
3.5.6 原始数据包括图像类和非图像两类,应符合下列规定:
1 图像类原始数据应包括前方图像及其索引文件、路面图像及其索引文件。用于识别的路面图像宽度应与病害识别宽度一致。
2 非图像类原始数据宜包括空间定位信息 LBI、几何线形 HA、用于计算 IRI 的原始数据、路面车辙断面高程 TP、断面高程 LP、路面磨耗断面高程 TT、路面抗滑 SFCOV、路面结构强度 LOV。
3 原始数据的存储路径、命名应符合本规程第 3.5.7 \~ 3.5.9 条的有关规定。
4 文件内容应符合检测指标对应章节数据处理的有关规定。
条文说明
1 索引文件是指为提高对路面图像与前方图像的检索效率而创建的文件,主要规定了图像文件、图像文件的存储位置与检测路线桩号三者的对应关系。
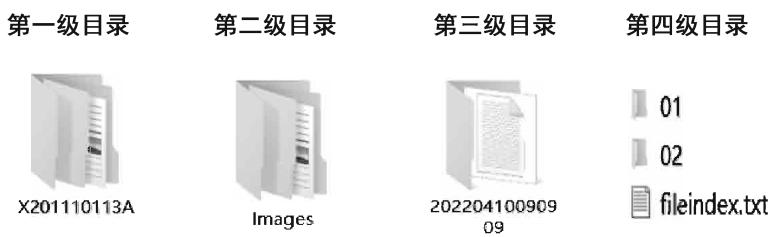
3.5.7 图像类原始数据应包含前方图像和路面图像两类,其存储路径及命名应符合下列规定:
1 第一级文件夹名称为检测路线编码。示例:Y001110113A。
2 第二级文件夹名称以原始数据类型名称表示。前方图像对应的文件夹命名为ViewImages,路面图像对应的文件夹命名为Images。文件格式为JPG。
3 第三级文件夹名称为开始检测时间,精确到秒。示例:20221201153900。
4 第四级文件夹名称为两位编码,首次编号为 01,当存储图像超过 5 000 张时,宜重新建立文件夹,编号为 02,以此类推。
3.5.8 图像类文件命名应采用不规则方法编号并建立索引文件。索引文件应符合下列规定:
1 文件名称为 fileindex。
2 存储位置为前方图像和路面图像所在的第三级目录文件夹。
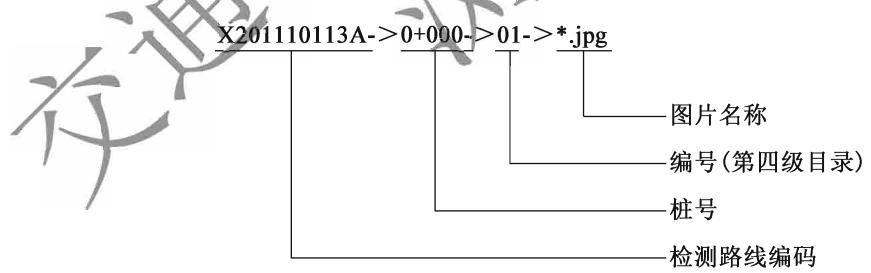
3 内容逐行记录每张图像名称、存储位置等相关信息,格式为检测路线编码→桩号→编号(第四级目录)→图像名称。
示例:
X201110113A - >0 +000 - >01 - >.jpg
X201110113A - >20 + 0 0 5 - > 0 3 - > *. jpg
3.5.9 非图像类原始数据存储层级及命名规则应符合下列规定:
1 第一级文件夹名称为检测路线编码。示例:Y001110113A、G101A。
2 第二级文件夹名称以原始数据类型名称的英文简写表示,各原始文件存储在对应的本级目录下。第二级文件夹命名符合表3.5.9的规定。
3 命名格式为检测路线编码-原始数据文件名称-起点桩号-检测时间,原始数据文件名称符合表3.5.9的规定。
表 3.5.9 非图像类原始数据存储第二级文件夹名称及原始数据文件名称
| 指标 | 空间定位信息 | 几何线形 | 路面平整度 | 路面车辙 | 路面跳车 | 路面磨耗 | 路面抗滑 | 路面结构强度 |
| 第二级文件夹名称 | LBIFile | HAFile | RIFile | RDFile | RIFile | TTFile | SFCFile | LFile |
| 原始数据文件名称 | LBI | HA | LP/a/VBI | TP | LP | TT | SFCOV | LOV |
注:对于断面类平整度设备,路面平整度原始文件为 LP 文件;对反应类平整度设备,路面平整度原始文件为 VBI 或者 a 文件。
基本规定
3.5.10 检测时间应按照标准北京时间格式去掉间隔符号表示。示例:2022年10月10日13点12分50秒表示为20221010131250。
3.5.11 文件名称中涉及的桩号应精确到 1m;数据中涉及的桩号单位应为 km,应根据数据间隔要求保留小数位数。
3.5.12 原始数据和结果数据存储示例见本规程附录 D,同时应提供存储介质的数据详表,并应符合下列规定:
1 数据详表按照指标分别统计并注明所属地区和项目。
2 数据详表内容包含但不限于项目检测指标的检测路线编码、检测起点、检测终点、检测里程,样例见本规程附录 E。
3 格式为 .xlsx 或者 .xls。
4 存储介质可采用信息化平台或者数据硬盘。
3.5.13 空间定位信息与索引文件应按照国家有关规定对文本文件进行加密。
交通运输部信息浏览专用
4 距离测量与定位
T 0988—2026 距离自动化测量与定位方法
4.1 一般规定
4.1.1 公路路面技术状况自动化检测过程中,自动化检测设备应能实现距离自动化测量和空间快速定位。
4.2 技术要求
4.2.1 距离自动化测量与定位技术要求分为A级和B级,应符合表4.2.1的规定。
表 4.2.1 距离自动化测量与定位技术要求
| 分类 | 测量装置的指标 | 技术要求 |
| A级 | 轮式距离测量装置分辨力 | ≤1mm |
| B级 | 轮式距离测量装置分辨力 | ≤2mm |
| 基于卫星定位的距离测量装置采样频率 | ≥15Hz |
4.2.2 空间定位宜采用卫星定位接收装置。卫星定位接收装置的动静态位置定位精度应小于或等于 \(2\mathrm{m}\) 。采用RTK差分技术的卫星定位接收装置的静态位置定位精度应达到厘米级。
4.2.3 同一设备的所有检测指标应共用一套距离测量与定位装置。
4.3 性能验证
4.3.1 距离自动化测量与定位的性能验证应包含距离测量示值相对误差、静态单点位置信息测点绝对误差。路面抗滑性能检测中距离测量示值相对误差应符合本规程第12.3.1条的有关规定,其余指标距离测量示值相对误差应为 \(\pm 0.1\%\) 。静态单点位置信息测点绝对误差应符合 \(\Delta \leqslant 2\mathrm{m}\) 的要求。
距离测量与定位
4.3.2 距离测量示值相对误差应按下列方法进行验证:
1 选择长度为 500m 的平直路段,标注起点。利用符合光电测距准确度等级Ⅱ级的全站仪等专业仪器,沿车道线平行方向,测量路段长度 \(L_{s}\) 作为距离基准值并标注终点。
2 检测设备所有轮胎气压调整为标准胎压。
3 检测设备停放在起点处,距离测量装置对准起点。启动检测系统,开始测量。检测设备沿车道线平行方向驶向终点,当距离测量装置对准终点时,停止测量。
4 重复测试 3 次。按式(4.3.2)计算测量示值的相对误差,结果符合本规程第 4.3.1 条的有关规定。
式中: \(\delta_{L}\) ——测量示值相对误差;
\(L_{a}\) ——3次距离测试结果的平均值(m),保留2位小数;
\(L_{s}\) ——距离基准值(m),取值为500.00。
4.3.3 静态单点位置信息测点绝对误差应按下列方法进行验证:
1 在卫星信号良好的开阔地带,随机选择三个测试点,测点间隔 50m 以上。
2 用具有差分定位技术的高精度卫星定位接收装置采集三个测试点的位置信息,作为基准值。平面定位精度应符合现行《公路勘测规范》(JTG C10)规定的二等测量等级要求。
3 设备先后移动至三个测试点。调整卫星定位接收装置天线,使其与测试点位置重合,待设备数据采集状态稳定后读取测点位置信息,作为测量值。
4 将测试点的基准值和测量值转化为2000国家大地坐标系,按式(4.3.3)计算三个测试点绝对误差 \(\Delta_{i}\) ,结果均符合本规程第4.3.1条的有关规定。
式中: \(\Delta_{i}\) ——测点绝对误差;
\(x_{i}\) 、 \(x_{j}\) ——测点、基准点的 X 坐标值(m),其中,i=1,2,3;j=1,2,3;
\(y_{i}\) 、 \(y_{j}\) ——测点、基准点的 \(Y\) 坐标值(m),其中, \(i = 1,2,3;j = 1,2,3\) 。
4.4 检测要求
4.4.1 距离自动化测量和定位结果应与公路参照系统建立关联。
4.4.2 有里程桩的公路,应采用里程桩作为公路参照系统;未设里程桩的公路,宜采用空间参照系统,也可选用永久性参照物,通过测量检测点到参照物的距离来确定位置。
4.4.3 检测前,应按照下列方法进行设备自检:
1 启动检测设备,应确认设备状态信息或采集的空间定位数据有效性信息符合要求。
2 宜通过选择支持 RTK 差分技术的接收装置或融合其他辅助定位技术的组合惯性导航系统来提高定位精度和数据的完整性。
条文说明
差分处理是通过增加已知坐标测站的卫星定位观测,计算测站与跟踪卫星的定位误差,并实时将该修正值传送至用户接收机对测值进行修正的处理方法。
4.5 数据处理
4.5.1 距离自动化测量与定位结果输出间距应小于或等于10m。
4.5.2 应将空间定位结果转化成 2000 国家大地坐标系。同时采用距离测量和空间定位两种方法时,检测结果应互相关联。
4.5.3 空间定位检测数据文件格式应符合表4.5.3的规定,输出间距应为等间距,经纬度应保留至小数点后 6 位。
表 4.5.3 空间定位数据文件格式
| 起点桩号(km) | 经度 | 纬度 |
4.6 成果交付
4.6.1 距离测量与定位交付成果应包含空间定位 LBI 文件,格式应符合本规程第4.5.3条的有关规定,存储层级与命名应符合本规程第 3.5.9 条的有关规定。
几何状况
5 几何状况
T 0916—2026 路面几何状况自动化检测方法
5.1 一般规定
5.1.1 公路几何状况的自动化检测指标应为平曲线半径、纵坡、横坡。
5.2 技术要求
5.2.1 公路几何状况自动化检测宜采用车载式惯性-卫星组合导航系统,也可采用集成激光雷达的机载式惯性-卫星导航系统。
5.2.2 纵向采样间距应小于或等于0.5m。
5.3 性能验证
5.3.1 路面几何状况自动化检测的性能验证应包括测量示值绝对误差、测量重复性(变异系数)、检测速度影响误差三项指标,性能验证要求应符合表5.3.1 的规定。
表 5.3.1 路面几何状况自动化检测的性能验证要求
| 验证项目 | 性能验证要求 | |
| 测量示值绝对误差 | 坡度(横坡、纵坡) | ±0.5% |
| 50m 曲线半径 | ±1m | |
| 测量重复性(变异系数) | ≤5% | |
| 检测速度影响误差 | ≤5% | |
5.3.2 坡度(横坡、纵坡)测量示值绝对误差应按下列方法进行验证:
1 选择长度大于或等于 100m 的试验路段,试验路段前后各设置长度大于或等于 100m 的加速和减速段,标注起终点。横坡试验路段的路面横坡范围宜为 1.5% \~ 2.5%,纵坡试验路段的路面纵坡范围宜为 3.0% \~ 6.0%。
2 在轮迹带沿车道线平行位置画上明显的测线,每隔 10m 标记测点位置。
3 用水准仪法测量标记处的路面横坡、纵坡数据,记为 \(i_{基准n}\) 。测量精度符合现行《公路勘测规范》(JTG C10)规定的二等测量等级要求。
4 检测设备以 50km/h 的速度,重复测试 3 次,取 3 次测量的平均值作为每个测点的测量值,记为 \(i_{测试n}\) 。
5 按照式(5.3.2)计算坡度测量示值绝对误差 \(\delta_{i}\) ,全部测点的结果符合表5.3.1的规定。
式中: \(i_{测试n}\) ——测点 n 的横坡或纵坡测量值;
\(i_{基准n}\) ——测点 n 的横坡或纵坡基准值;
n——测点数。
条文说明
试验路段横坡和纵坡的常见坡度范围,不同地区存在差异。验证过程中,根据实际情况,从便于验证工作开展的角度,选择合适坡度的路段。
5.3.3 50m 曲线半径测量基值误差应按下列方法进行验证:
1 选择平面场地,采用一端固定的方式,绘制半径 \(r_{0}\) 为50m的曲线。曲线长度大于或等于100m,试验路段前后各设置长度大于或等于100m的直线加速和减速段。
2 车辆以 20km/h 的速度重复测试 3 次,计算 3 次测试结果的平均值作为测试值,记为 \(r_{测试}\) 。
3 按照式(5.3.3)计算 \(50\mathrm{m}\) 曲线半径测量基值误差 \(\varepsilon_{\mathrm{r}}\) ,结果符合表5.3.1的规定。
式中: \(r_{0}\) ——曲线半径,取值为50m;
\(r_{测试}\) ——曲线半径测试值(m);
\(\varepsilon_{r}\) ——测量基值误差(m)。
5.3.4 测量重复性(变异系数)应按下列方法进行验证:
1 选择长度大于或等于 200m 的测试路段,其中单一曲线段长度应大于或等于 100m,试验路段前后各设置长度大于或等于 50m 的加速和减速段。
2 在轮迹带沿车道线平行位置画上明显的测线,并标注起终点。每隔 10m 标记测点位置。
3 检测设备以 50km/h 的速度,重复测试 5 次,按小于或等于 0.5m 的间距采集数据。以 10m 为单元输出平均平曲线半径、纵坡、横坡。
4 计算对应路段平曲线半径、纵坡和横坡的变异系数,结果均符合表 5.3.1 的规定。
几何状况
5.3.5 检测速度影响误差应按下列方法进行验证:
1 选择长度大于或等于 200m 的测试路段,其中单一曲线段长度大于或等于 100m,试验路段前后各设置长度大于或等于 50m 的加速和减速段。
2 在轮迹带沿车道线平行位置画上明显的测线,并标注起终点。每隔 10m 标记测点位置。
3 检测设备以 30km/h、70km/h 的速度,分别测试 3 次。以 10m 为单元输出不同速度下的平曲线半径、纵坡、横坡。取 3 次测值的平均值作为每个测点的测试值。
4 按照式(5.3.5)计算路段平曲线半径、纵坡和横坡的检测速度影响误差,结果均符合表 5.3.1 的规定。
式中: \(\delta_{c}\) ——速度影响误差;
\(C_{30}\) ——速度为 \(30 ~km/h\) 时,3 次测试指标值的平均值;
\(C_{70}\) ——速度为 \(70 \, km/h\) 时,3 次测试指标值的平均值。
5.4 检测要求
5.4.1 检测前,应按下列方法进行设备自检:
1 将检测设备停放在水平路面上,启动设备,通过测试水平面的横滚角、俯仰角读数归零的方式进行惯性导航系统调试。
2 完成其他系统设置,并将检测装置调整至工作状态。
5.4.2 检测操作应符合下列规定:
1 应根据交通量、路面状况等实际情况,确定合适的检测速度,最大检测速度不宜超过 \(100\mathrm{km / h}\) 。应至少提前 \(50\mathrm{m}\) 保持稳定行驶状态。
2 检测轨迹的中心线应与车道中心线基本吻合。必须并线超车时,应尽快回到原行驶车道。
3 检测设备应保持稳定的行驶状态,避免强烈晃动。
4 通过检测路段终点后,宜保持检测状态继续采集至少50m的数据。
条文说明
2 根据检测车道的几何状况的采集要求,需要保持检测轨迹的中心线与车道中心线吻合且不能随意变道。
5.5 数据处理
5.5.1 路面几何状况自动化检测数据应以 10m 为单元计算平均值并输出。
5.5.2 路面几何状况自动化检测数据文件格式应符合表5.5.2 的规定,结果保留两位小数。
表 5.5.2 几何状况检测数据文件格式
| 起点桩号(km) | 平曲线半径(m) | 纵坡(%) | 横坡(%) |
5.6 成果交付
5.6.1 几何状况交付成果应包括几何状况 HA 文件,格式应符合本规程第 5.5.2 条的有关规定,存储层级与命名应符合本规程第3.5.9 条的有关规定。
路面裂缝类损坏
6 路面裂缝类损坏
T 0977—2026 路面裂缝类损坏自动化检测方法
6.1 一般规定
6.1.1 路面裂缝类损坏自动化检测指标应为裂缝率。沥青路面自动化检测应检测龟裂、块状裂缝、横向裂缝、纵向裂缝、网裂、修补等。水泥混凝土路面自动化检测应检测破碎板、裂缝、板角断裂、修补等。
条文说明
在采集原理上,修补类病害与裂缝类病害均能采用图像类采集装置,因此,将修补纳入本章。
6.2 技术要求
6.2.1 路面裂缝自动化检测宜采用能实现连续采集的图像类采集装置,技术要求分为A级和B级,应符合表6.2.1的规定。
表 6.2.1 路面裂缝自动化检测技术要求
| 分类 | 检测装置 | 图像输出间距 | 有效检测宽度 | 裂缝最小识别宽度 |
| A级 | 线阵类图像检测装置 | |||
| B级 | 线阵类图像检测装置 | |||
| 面阵类图像检测装置 |
6.2.2 路面损坏检测装置的图像采集应等间距输出。
6.2.3 路面损坏检测装置应采取补光等有效措施,减少阴影等对图片质量的影响。采集图像的质量应不受速度影响。
6.2.4 应能自动采集路面图像分辨率一致的路面损坏图像。面阵类图像检测装置采
集的用于识别的路面图像,在数据处理中应转换成正视角度的图像。
6.2.5 路面裂缝识别准确率应达到90%以上,高速公路宜达到95%以上。
6.2.6 用于识别的路面图像宜采用自动识别方式处理,自动识别应能排除路面污渍、桥梁伸缩缝、划痕、条状阴影、标线以及水泥混凝土路面纵横向接缝、刻槽等非路面病害的干扰。
6.3 性能验证
6.3.1 采用线阵类图像检测装置时,路面图像采集质量应按下列方法进行验证:
1 选择长度大于或等于 \(100 \, m\) 的测试路段。其中,采用 A 级技术要求时,路面宽度大于或等于 \(4 \, m\) ;采用 B 级技术要求时,路面宽度大于或等于 \(3 \, m\) 。
2 在测试路段上,选择 1 处位置,按照图 6.3.1-1 所示画线或用胶带做标记线。标记线沿车道一侧开始布设,标记线间距为 0.1m,标记线尺寸见图 6.3.1-2。
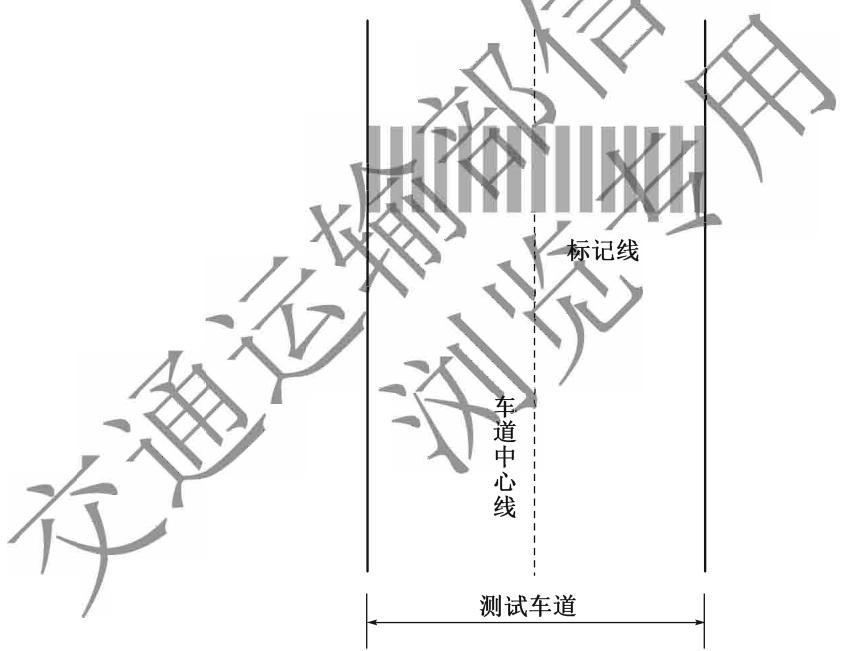
图 6.3.1-1 标记线布设图
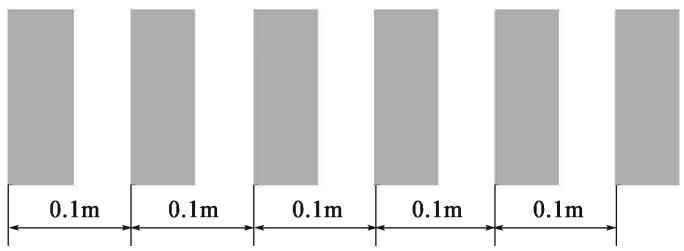
图6.3.1-2 标记线尺寸
路面裂缝类损坏 3 在测试路段上实地标注 3 条长度大于 1m 的裂缝,其中,1mm 宽度裂缝至少 1 条,3mm 宽度裂缝至少 1 条。
4 检测设备沿车道中心线匀速行驶,并采集路面图像。其中,采用 A 级技术要求时,速度大于或等于 50km/h;采用 B 级技术要求时,速度大于或等于 30km/h。
5 查看检测路面图像上的标记线,按式(6.3.1)计算路面横向检测宽度,计算结果符合第6.2.1条的规定。
式中:w——路面有效检测宽度(m);
\(n_{1}\) ——路面图像中完整的标记单元数量;
\(L_{1}\) ——路面图像中非完整的标记单元长度(m);
L——路面图像中一个完整的标记单元长度(m);
B——一个完整的标记单元长度(m),取值为0.1m。
6 采用 A 级技术要求时,所测路面图像能清晰显示实地标注的所有路面裂缝;采用 B 级技术要求时,能清晰显示实地标注路面裂缝符合本规程第
6.2.1 条的有关规定。
条文说明
3 路面裂缝宽度可以采用标准宽度裂缝板目测对比法进行测量。金属或纸质标准宽度裂缝板上至少刻画宽度为1mm、2mm、3mm、4mm、5mm等5条以上裂缝。实际路面裂缝选取时尽量选取宽度比较均匀一致的路段。
6.3.2 采用面阵类图像检测装置时,路面图像采集质量应按下列方法进行验证:
1 按第 6.3.1 条第 1 款规定选择测试路段,按第 2 款规定在测试路段上做 3 组标记线。
2 在每组标记线前面放置 3 块分辨力测试板,摆放位置及方向见图 6.3.2-1。其中,沿车道中心线对称分布的两块分辨力测试板样条的方向与车道方向一致,最小检测宽度两侧边界均与测试板上最小检测宽度 2.5m 分界线对齐;位于车道中心线位置的分辨力测试板样条的方向与车道方向垂直,左右居中。分辨力测试板见图 6.3.2-2。
3 检测设备匀速行驶采集路面图像,重复测试 3 次以上。B 级技术设备速度大于或等于 30km/h。
4 应提供至少 3 张图像作为验证图像,且分辨力测试板应分别位于图像有效区域的上、中、下三个位置。
5 采用人工或自动化识别方法,读取测试板样条清晰位置的宽度值,并标记该宽度值对应的标记带位置。
6 根据测试板样条清晰位置的宽度值、标记带数量,同步判断横向检测宽度与裂缝最小识别宽度,结果符合本规程第6.2.1条的规定。
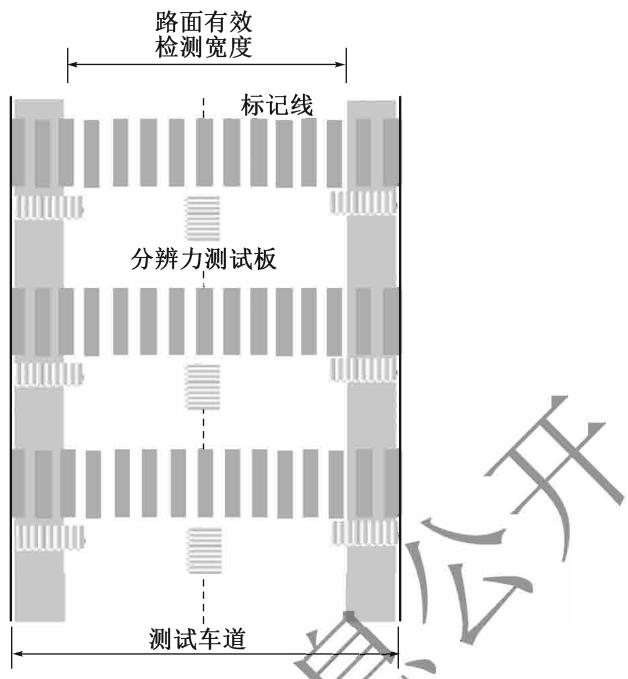
图 6.3.2-1 分辨力测试板与标记线布设
最小检测宽度2.5m分界线
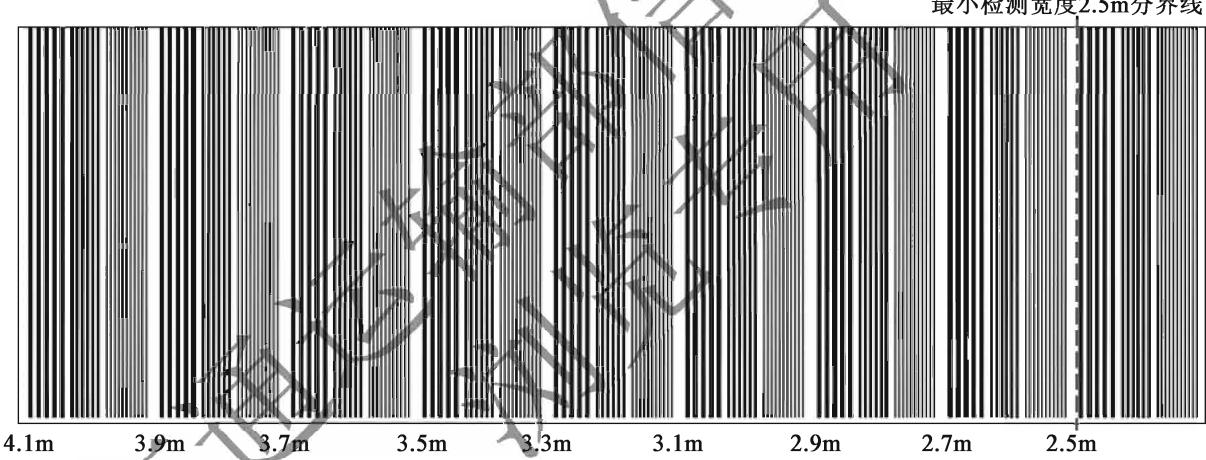
图 6.3.2-2 分辨力测试板
条文说明
分辨力测试板是刻画不同宽度相间分布的条纹,以10cm为一组,不少于9组,即板长度不少于0.9m。每组条纹宽度分别为 \((1.00\pm0.05)\) mm、 \((2.00\pm0.05)\) mm、 \((3.00\pm0.05)\) mm、 \((4.00\pm0.05)\) mm。
6.3.3 路面裂缝识别准确率应按下列方法进行验证:
1 分别选择沥青路面和水泥混凝土路面裂缝率不同的三个平直测试路段,每个路段长度大于或等于 1000m,路面裂缝率分布在 1% \~ 8% 之间。
2 启动检测设备采集路面图像,识别路面损坏,并以 10m 为单元计算路面裂缝率 \(CR_{a}\) 。
路面裂缝类损坏 3 对采集的路面图像进行人工识别,计算每 10m 的实际裂缝率 \(CR_{c}\) 。
4 分别按照式(6.3.3-1)和式(6.3.3-2)计算每个单元的路面裂缝率 \(CR_{a}\) 与实际裂缝率 \(CR_{c}\) 绝对误差的绝对值 \(\Delta CR\) 以及相对误差的绝对值 \(\delta CR\) 。当 \(\Delta CR \leqslant 0.4\%\) 或者 \(\delta CR \leqslant 10\%\) 时,认定该 10m 单元的识别结果准确。
式中: \(\Delta CR\) ——每个单元裂缝率 \(CR_{a}\) 与实际裂缝率 \(CR_{c}\) 绝对误差的绝对值;
δCR——每个单元裂缝率 \(CR_{a}\) 与实际裂缝率 \(CR_{c}\) 相对误差的绝对值;
\(CR_{a}\) ——每个单元路面裂缝率;
\(CR_{c}\) ——每个单元路面实际裂缝率。
5 按照式(6.3.3-3),识别结果准确的单元数 N 与测试路段总单元数 \(N_{0}\) 之百分比为该测试路段的路面裂缝识别准确率 \(\Delta\omega\) 。各测试路段的路面裂缝识别准确率均符合本规程第 6.2.5 条的有关规定。
式中: \(\Delta\omega\) ——测试路段的路面裂缝识别准确率;
N——测试路段中识别结果准确的单元数;
\(N_{0}\) ——测试路段总单元数。
6.4 检测要求
6.4.1 检测前,应按下列方法进行设备自检:
1 检查相机镜头表面洁净无污物。
2 通过调整相机参数或光源的方式确保路面图像光亮均匀,无明显亮纹和暗纹。
6.4.2 检测操作应符合下列规定:
1 检测车道选择应符合现行《公路技术状况评定标准》(JTG 5210)或现行《农村公路技术状况评定标准》(JTG 5211)的规定。
2 应实时监控检测数据并及时调整检测状态,根据外界环境及时调整曝光,确保路面图像亮度适中。
3 应根据交通量、路面状况等实际情况,确定合适的检测速度,最大速度不宜超过 100km/h。应至少提前 50m 保持稳定行驶状态。
4 检测轨迹的中心线应与车道中心线基本吻合。必须并线超车时,应尽快回到原行驶车道。
5 通过检测路段终点后,宜保持检测状态继续采集至少50m的数据。
6.5 数据处理
6.5.1 路面裂缝识别处理前,应根据现场检测记录,对路线编号/路线代码、桩号范围、方向/检测车道、检测里程等检测原始数据的完整性与一致性进行复核整理。
6.5.2 路面裂缝自动化检测指标应按下列规定计算:
1 路面裂缝率为裂缝所占网格数与实测路面网格总数之百分比。
2 网格标准尺寸为 \(0.1 \, m \times 0.1 \, m\) 。
条文说明
随着大数据和 AI(Artificial Intelligence,人工智能)技术的发展,面阵类设备图像识别的方法日趋多样化。为鼓励新技术的发展,同时确保行业数据的统一,其计算结果需要转化为网格法。新技术的应用需要充足的试验论证,验证其识别结果与路面实际病害面积的准确度,准确率需达到 90% 以上。
6.5.3 路面裂缝的处理结果应符合本规程附录B的规定,同时应符合本规程第3.4.6条的规定。
6.5.4 路面裂缝识别宜按下列要求进行识别质量抽检控制:
1 对于识别有病害的路段,每公里随机,非集中抽取 \(1\% \sim 5\%\) 的图片进行二次识别。以抽样图片二次识别破损平均值作为该公里破损抽检值,与抽样图片的首次识别结果平均值进行对比,识别准确率大于或等于 \(90\%\) ;否则,对该公里所有图像进行重新识别,再次抽检直至达标。
2 对于识别无病害的路段,每公里随机、非集中抽取4%\~5%进行图像核查。存在病害漏识别时,对该公里进行重新识别。重新识别后按有病害路段质量控制进行再次抽检。
6.6 成果交付
6.6.1 路面裂缝成果交付的内容应包含路面图像及其索引文件、前方图像及其索引文件、路面裂缝类损坏识别结果、评定结果中路面损坏状况指数 PCI。
6.6.2 路面图像及其索引文件、前方图像及其索引文件应符合本规程第3.5.7条和第3.5.8条的有关规定。
6.6.3 路面裂缝类损坏识别结果应符合本规程第6.5.3条的有关规定。
路面变形及其他类损坏
7 路面变形及其他类损坏
T 0978—2026 路面变形类损坏自动化检测方法
7.1 一般规定
7.1.1 路面变形及其他类损坏自动化检测指标应为路面变形类损坏率。沥青路面自动化检测应检测路面沉陷、波浪拥包、坑槽等。水泥混凝土路面自动化检测应检测错台、拱起、边角剥落、坑洞等。
条文说明
车辙属于路面变形类损坏,其检测采用专用设备,因此,相关规定见本规程第9章。
7.2 技术要求
7.2.1 路面变形及其他类损坏自动化检测宜采用路面三维数据采集装置。
条文说明
通过图像类设备采集坑洞、拱起、边角剥落等时,相关方法参照本规程第6章路面裂缝类损坏。
7.2.2 路面三维数据采集装置的横向分辨力、纵向分辨力均应小于或等于3mm,最大有效检测速度应不小于60km/h。
7.2.3 路面三维数据采集装置有效检测宽度 A 级技术要求应大于或等于 3.75m,B 级技术要求应大于或等于 2.5m。
7.2.4 路面变形及其他损坏识别准确率应达到 90% 以上,高速公路宜达到 95% 以上。
7.2.5 路面变形及其他损坏识别宜采用自动识别方式处理。
7.3 性能验证
7.3.1 路面变形及其他类损坏的自动化检测应对测量误差(识别准确率)、重复性(变异系数)、检测速度影响误差、载体测量角度影响误差进行验证。性能验证要求应符合表7.3.1的规定。
表 7.3.1 路面其他变形类病害自动化检测的性能验证要求
| 验证项目 | 性能验证要求 |
| 测量误差(识别准确率) | 高速公路 (识别准确率 )其他等级公路 (识别准确率 ) |
| 重复性(变异系数) | |
| 检测速度影响误差 | |
| 载体测量角度影响误差 |
7.3.2 测量误差(识别准确率)、重复性(变异系数)应按下列方法进行验证:
1 选取长度大于或等于 100m 的试验路段,试验路段前后各设置长度大于或等于 100m 的加速和减速段,标注起终点。试验路段需包含至少一类变形类损坏。若实际道路较难实现,可选择模拟实际道路的方式。
2 采用人工调查的方式,计算测试路段的损坏面积 \(A_{人工-病害类型}\) 。
3 测试车辆按照 50km/h 匀速行驶并采集病害信息,重复测试 10 次。
4 根据检测数据计算每次测试路段各类病害的病害面积 \(A_{三维-病害类型}\) 。
5 取前 3 次测试结果的平均值,按照式(7.3.2)计算每种病害类型的测量误差,符合表 7.3.1 的规定。
式中: \(\delta_{A}\) ——测量误差(%);
\(A_{人工-病害类型}\) ——某病害类型人工调查的病害面积( \(m^{2}\) );
\(A_{三维-病害类型}\) ——某病害类型三维检测的病害面积( \(m^{2}\) )。
6 取 10 次测试结果,计算变异系数,结果符合表 7.3.1 的规定。
7.3.3 检测速度影响误差应按下列方法进行验证:
1 选取长度大于或等于 100m 的试验路段,试验路段前后各设置长度大于或等于 100m 的加速和减速段,标注起终点。试验路段需包含至少一类变形类损坏。若实际道路较难实现时,可选择模拟实际道路的方式。
2 测试车辆分别以 30km/h、80km/h 的速度检测,各重复测试 3 次。
3 取 3 次测试结果的均值作为各类病害的测试面积,并按式(7.3.3)计算检测
路面变形及其他类损坏 速度影响误差,结果符合表 7.3.1 的规定。
式中: \(A_{30 \text{三维-病害类型}}\) ——速度为 30km/h 时某病害类型病害面积( \(m^{2}\) );
\(A_{80 \text{三维-病害类型}}\) ——速度为 80km/h 时某病害类型病害面积(m²);
\(\delta_{V-A}\) ——速度影响误差(%)。
条文说明
该验证工作在实际封闭道路上进行时,检测速度影响误差验证中,最高行驶速度需小于或等于该路段的设计速度。
7.3.4 载体测量角度影响误差应按下列方法进行验证:
1 选定测试路段,前后设置加减速段,标注起终点。选定一组标准试验体布设在测试路段上。标准试验体为正方体,边长可为 10mm、30mm、50mm、100mm、200mm。
2 测试车以低速驶过试验体,标注车辆行驶轨迹。
3 测试车按标注轨迹匀速驶过测试路段,计算试验体高度值 \(L_{垂直}\) 。重复测试 3 次,取 3 次测试值平均值为测试结果。
4 在试验体布置处的左侧或者右侧车辆轮迹带上放置一组长方体垫块,高度40mm、宽度大于轮宽,前后设置坡度小于或等于13°的引坡。测试时,车辆抬高一侧行驶。
5 测试车按标注轨迹驶过测试路段,匀速安全通过垫块,计算试验体高度值 \(L_{倾斜}\) 。重复测试3次,取3次测试值平均值为测试结果。
6 按照式(7.3.4)计算影响误差,结果符合表 7.3.1 的规定。
式中: \(L_{垂直}\) ——车体与路面垂直时,试验体的测试值(mm);
\(L_{倾斜}\) ——车体与路面存在倾斜角度时,试验体的测试值(mm);
\(\delta_{车体}\) ——影响误差(%)。
7.4 检测要求
7.4.1 检测前,应进行传感器采集精度及计算软件程序的设备自检。
7.4.2 检测操作应符合下列规定:
1 检测车道选择应符合现行《公路技术状况评定标准》(JTG 5210)或现行《农村公路技术状况评定标准》(JTG 5211)的规定。
2 检测开始时,应在静止状态下启动检测系统;检测结束后,应在静止状态下关
闭检测系统。
3 应根据交通量、路面状况等实际情况,确定合适的检测速度。
4 检测轨迹的中心线应与车道中心线基本吻合。必须并线超车时,应尽快回到原行驶车道。
5 应实时监控检测数据变化,出现异常时及时寻找原因并做好记录,必要时停止检测。
6 通过检测路段终点后,宜保持检测状态继续采集至少 50m 的数据。
7.5 数据处理
7.5.1 应根据现场检测记录,对路线编号/路线代码、桩号范围、方向/车道、检测里程等检测自动记录的数据完整性与一致性进行复核整理。
7.5.2 路面变形及其他类损坏原始数据应包括路面图像和损坏高度、长度、深度、面积等信息,图像应保存为 JPG 格式。
7.5.3 路面变形及其他类损坏的 100m、1000m 区间破损率应为所有 10m 区间破损率的算术平均值。
7.5.4 路面变形及其他类损坏处理结果应符合本规程附录 B 的规定。
7.6 成果交付
7.6.1 路面变形及其他类损坏交付成果应包括路面图像及其索引文件、前方图像及其索引文件、路面变形及其他类损坏识别结果、评定结果中路面损坏状况指数 PCI。
7.6.2 路面图像及其索引文件、前方图像及其索引文件应符合本规程第3.5.7条和第3.5.8条的有关规定。
7.6.3 路面变形及其他类损坏识别结果应符合本规程第7.5.4条的有关规定。
路面平整度
8 路面平整度
T 0936—2026 路面平整度自动化检测方法
8.1 一般规定
8.1.1 路面平整度的自动化检测指标应为国际平整度指数。
8.2 技术要求
8.2.1 路面平整度检测宜采用断面类检测装置或反应类检测装置,宜采用双轮迹检测方法。
8.2.2 平整度断面类检测宜采用激光传感器等距离测量装置。传感器垂直测距分辨力应小于或等于1mm,采样间距应小于或等于0.01m,每0.1m输出一组平均高程数据。
8.2.3 平整度反应类检测宜采用基于加速度传感器的检测装置或颠簸累积仪等。加速度传感器测量范围应大于或等于 \(\pm5g\) ,加速度计响应频率应大于或等于 100Hz。颠簸累积仪测试幅值范围应为 \((-0.2\sim0.2)\mathrm{m}\) ,垂直位移分辨力应小于或等于 1mm。
8.3 性能验证
8.3.1 路面平整度自动化检测的性能验证应包括有效速度、有效加速度、IRI测量误差、IRI测量重复性(变异系数)、检测速度影响误差,有关要求应符合表8.3.1的规定。弯道性能验证技术要求应分为A级和B级。
表 8.3.1 路面平整度自动化检测的性能验证要求
| 验证项目 | 直道 | 弯道 | |
| A级 | B级 | ||
| 有效速度 | 纵断面高程偏差在±4.0mm内的比例≥95% | — | — |
续表8.3.1
| 验证项目 | 直道 | 弯道 | |
| A级 | B级 | ||
| 有效加速度 | 相关系数R≥0.85 | — | — |
| IRI测量误差 | ≤15% | ≤15% | ≤20% |
| IRI测量重复性(变异系数) | ≤5% | ≤5% | ≤10% |
| 检测速度影响误差 | ≤5% | ≤10% | ≤15% |
8.3.2 路面平整度宜按下列方法验证设备的有效速度和有效加速度:
1 选择一段长 300m 的试验路段,试验路段前后各设置长度大于或等于 100m 的加速和减速段,标注起终点和测试轨迹。
2 采用测量精度符合现行《公路勘测规范》(JTG C10)规定的二等测量等级要求的水准仪或手推式断面仪,测量轮迹纵断面的水准高程,作为断面高程基准值。
3 分别以 30km/h、20km/h、10km/h 匀速重复测试 3 次。按本规程附录 F 规定的方法,对高程基准值和测试值进行 10m 反移动平均滤波处理,再计算各纵断面高程检测精度。按表8.3.1 的要求确定最低有效检测速度。
4 以 70km/h 匀速驶入测试路段,在 180m 内减速至 20km/h,然后匀速驶出,重复测试 3 次;再分别完成 90m、72m、60m、45m 内减速至 20km/h 的试验,各条件重复测试 3 次。
5 按本条第3款中的方法进行数据处理,按表8.3.1的要求确定最大有效检测加速度。
条文说明
3 常用激光断面类平整度检测设备多采用加速度计测量装置,检测速度对加速计测量装置的测量精度产生影响,特别是低速检测时精度会有所降低,从而导致低速检测数据误差较大,为此需要验证路面平整度检测装置的最低有效检测速度。
8.3.3 应按下列方法进行 IRI 测量误差、IRI 测量重复性、检测速度影响误差等性能指标的直道验证:
1 选择平整度分布均匀,长度大于或等于 \(100 \, m\) 的试验路段,试验路段前后各设置长度大于或等于 \(100 \, m\) 的加速和减速段,标注起终点。试验路段数量及 IRI 分布范围宜符合表 8.3.3-1 规定。在轮迹带沿行车方向标记测线。
表 8.3.3-1 试验路段数量及 IRI 分布范围要求
| 分类 | 试验路段数量 | IRI 分布范围 |
| A级 | 3 | 0~3m/km、3~5m/km 和大于 5m/km |
| B级 | 3 | 0~4m/km、4~6m/km 和大于 6m/km |
2 采用测量精度符合现行《公路勘测规范》(JTG C10)规定的二等测量等级要求的水准仪,按 \(0.25\mathrm{m}\) 间距测量试验路段的相对高程,或采用符合相同精度要求的手推式断面仪采集试验路段的相对高程。根据测量结果计算试验路段百米基准值 \(\mathrm{IRI}_{\text{标}}\) 。
3 启动检测设备加速至指定速度,匀速驶过测试路段。
4 测试过程中,检测设备沿测线行驶。经过终点时结束测试。测试速度和测试次数符合表 8.3.3-2 要求。
表 8.3.3-2 测试速度和测试次数要求
| 分类 | 测试速度 | 测试次数 | 试验要求 |
| A级 | 50km/h | 10次 | (1)前3次测试数据用于计算IRI测量示值相对误差。(2)10次测试数据用于计算重复性(变异系数) |
| 80km/h | 3次 | 用于计算检测速度影响误差 | |
| 30km/h | 3次 | 用于计算检测速度影响误差 | |
| B级 | 50km/h | 10次 | (1)前3次测试数据用于计算IRI测量示值相对误差、检测速度影响误差。(2)10次测试数据用于计算重复性(变异系数) |
| 20km/h | 3次 | 用于计算检测速度影响误差 |
路面平整度 5 按照式(8.3.3-1)计算 IRI 测量误差,以所有路段测量结果的最大 \(\delta_{IRI}\) 值作为验证结果,符合表 8.3.1 的规定。
式中: \(\delta_{IRI}\) ——IRI 测量误差;
\(IRI_{测}\) ——测试百米区间3次测量值的平均值(m/km);
\(IRI_{标}\) ——试验路段百米区间基准值(m/km)。
6 计算10次IRI测试结果的变异系数 \(C_{\mathrm{v}}\) ,设备重复性验证应符合表8.3.1的规定。
7 按式(8.3.3-2)计算检测速度影响误差,结果符合表 8.3.1 的规定。
式中: \(\delta_{V-IRI}\) ——检测速度影响误差;
\(IRI_{高速}\) ——A 级、B 级分别在 80km/h、50km/h 时速下,3 次设备测量值平均值 (m/km);
\(IRI_{低速}\) ——A 级、B 级分别在 30km/h、20km/h 时速下,3 次设备测量值平均值 (m/km)。
条文说明
1 路段选取困难时,可以采用在路段上通过固定标准垫块的方式,使该路段的平
整度值达到测试要求。
8.3.4 应按下列方法进行 IRI 测量误差、IRI 测量重复性、检测速度影响误差等性能指标的弯道验证:
1 选择路面平整度均匀分布,长度大于或等于 \(100\mathrm{m}\) 的弯道试验路段。A级弯道半径宜在 \(65\sim 100\mathrm{m}\) 之间,B级弯道半径宜在 \(60\sim 70\mathrm{m}\) 之间。试验路段前后各设置长度大于或等于 \(100\mathrm{m}\) 的加速和减速段,标注起终点并在轮迹带沿行车方向画上明显测线。弯道示意见图8.3.4。
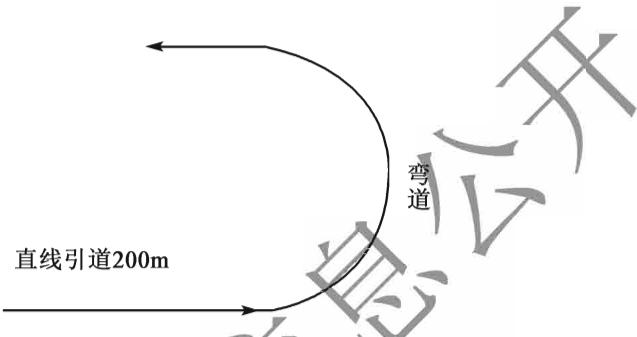
图8.3.4 弯道示意图
2 采用测量精度应符合现行《公路勘测规范》(JTG C10)规定的二等测量等级要求的水准仪,按 \(0.25\mathrm{m}\) 间距测量试验路段的相对高程,或采用符合相同精度要求的手推式断面仪采集试验路段的相对高程。根据测量结果计算试验路段百米基准值 \(\mathrm{IRI}_{\text{标}}\) 。
3 启动检测设备加速至指定速度,匀速驶过测试路段。
4 测试过程中,检测设备沿测线行驶。经过终点时结束测试。车辆测试速度和测试次数按照表8.3.4的要求执行。
表 8.3.4 试验速度要求
| 分类 | 测试速度 | 测试次数 | 试验要求 |
| A级 | 30km/h | 10次 | (1)前3次测试数据用于计算IRI测量示值相对误差、检测速度影响误差。(2)全部数据用于计算重复性(变异系数) |
| 最大安全过弯速度 | 3次 | 用于计算检测速度影响误差 | |
| B级 | 30km/h | 10次 | (1)前3次测试数据用于计算IRI测量示值相对误差。(2)全部数据用于计算重复性(变异系数) |
| 20km/h | 3次 | 用于计算检测速度影响误差 | |
| 最大安全过弯速度 | 3次 | 用于计算检测速度影响误差 |
5 按式(8.3.3-1)计算 IRI 测量误差,结果符合表
8.3.1 的规定。
6 变异系数 \(C_{v}\) 符合表
8.3.1 的规定。
7 按式(8.3.4)计算检测速度影响误差,结果符合表
8.3.1 的规定。
路面平整度 $$ \delta_ {\mathrm{V-IRI}} = \frac {\left| \mathrm{IRI} _ {\text {低速}} - \mathrm{IRI} _ {\text {最大安全过弯速度}} \right|}{\mathrm{IRI} _ {\text {最大安全过弯速度}}} \times 100 \%\tag{8.3.4} $$
式中: \(\mathrm{IRI}_{\text{最大安全过弯速度}}\) ——最大安全过弯速度下,3次设备测量值平均值( \(\mathrm{m / km}\) );
\(IRI_{低速}\) ——低速下,3次设备测量值平均值(m/km),A级采用30km/h,B级采用20km/h;
\(\delta_{V-IRI}\) ——检测速度影响误差。
条文说明
1 在路段选取困难时,选择在封闭场地,绘制测试弯道。
4 最大安全过弯速度受检测设备及驾驶人等因素影响。试验前,试验车辆均需试测,确定最大安全过弯速度。
8.4 检测要求
8.4.1 检测前,应按照下列方法进行设备自检:
1 将检测设备停放在水平路面上,启动检测设备,进行加速度计静态标定。
2 完成激光测距传感器自检。将检测设备停放在硬性水平路面上,激光点下放置任意一个高度在 20~80mm 之间的标准量块,激光点的输出示值与标准量块的标准值的差值应在 ±1mm 之间。
8.4.2 检测操作应符合下列规定:
1 应根据交通量、路面状况等实际情况,确定合适的检测速度。应至少提前 50m 保持稳定行驶状态。
2 检测轨迹的中心线应与车道中心线基本吻合。必须并线超车时,应尽快回到原行驶车道。
3 应实时监控路面平整度检测值变化,出现异常时及时寻找原因并做好记录,必要时停止检测。
4 应避免频繁起步停车、急转弯或者突然加速等检测情况。
5 通过检测路段终点后,宜保持检测状态继续采集至少50m的数据。
8.5 数据处理
8.5.1 采用断面类检测装置时,原始数据应符合表8.5.1-1的规定,高程数据间隔应为0.1m,数据应连续采集并记录。采用颠簸累积仪时,原始数据应符合表8.5.1-2的规定,数据间隔应为100m。采用基于加速度传感器的检测装置时,桩号间隔按照时长确定,时间间隔为1s,检测数据应符合表8.5.1-3的规定。
表 8.5.1-1 路面平整度自动化检测原始数据文件格式(断面类检测装置)
| 起点桩号(km) | 左高程(mm) | 右高程(mm) | 速度(m/s) |
注:采集单侧高程时填写该侧高程,双侧均采集时填写左、右高程。
表 8.5.1-2 路面平整度自动化检测原始数据文件格式(颠簸累积仪)
| 起点桩号(km) | VBI(cm/km) | 速度(m/s) |
表 8.5.1-3 路面平整度自动化检测原始数据文件格式(加速度传感器)
| 时长 | 起点桩号(km) | 左加速度(m/s2) | 右加速度(m/s2) | 速度(m/s) |
注:采集单侧加速度时填写该侧加速度,双侧均采集时填写左、右加速度。
条文说明
起点桩号为每个最小数据单元起点位置的桩号。
8.5.2 对于断面类检测装置,应基于连续采集的原始高程数据,计算国际平整度指数 IRI,以 10m 为间隔输出 IRI 结果。100m、1000m 区间平整度应为所有 10m 区间平整度的算术平均值。
8.5.3 对于反应类检测装置,其测值应与国际平整度指数 IRI 具有可靠的相关关系,相关性试验及结果应符合现行《公路路基路面现场测试规程》(JTG 3450)的有关规定。应以 100m 为间隔输出 IRI 结果。
8.5.4 路面平整度自动化检测应按下列要求进行 IRI 数据的复核整理:
1 超出设备有效速度和有效加速度范围的数据视为无效数据。无效数据不得参与指标的计算,当无效数据超出计算单元总数5%时,该计算单元IRI结果无效。
2 根据现场检测记录,对路线编号/路线代码、桩号范围、方向/检测车道、检测里程等检测原始数据的完整性与一致性进行复核整理。
3 标注砌石路面、砂石路面、正在实施养护或改扩建工程等不宜检测的特殊路段,剔除相应段落平整度 IRI 数据。
8.5.5 输出结果应符合表8.5.5 的规定,其中 IRI 应保留两位小数。双轮迹检测时,IRI 应取左、右路面平整度 IRI 中的大值。
表 8.5.5 路面平整度自动化检测数据文件格式
| 起点桩号(km) | IRI_左(m/km) | IRI_右(m/km) | IRI(m/km) | 速度(m/s) |
路面平整度 条文说明
双轮迹检测采用较大值,主要是考虑按最不利原则,真实反映平整度对行车的影响。若采用平均值,会削减单侧轮迹病害对行驶舒适性的影响。
8.6 成果交付
8.6.1 路面平整度成果交付的内容应包含用于计算 IRI 的原始数据、结果数据 IRI、评定结果中路面行驶质量指数 RQI。
8.6.2 原始数据内容应符合本规程第8.5.1条的规定,存储层级与命名应符合本规程第3.5.9 条的规定。
8.6.3 结果数据 IRI 内容应符合本规程第8.5.5条的有关规定,存储层级与命名应符合本规程第3.5.5条的有关规定。
9 路面车辙
T 0979—2026 路面车辙自动化检测方法
9.1 一般规定
9.1.1 路面车辙的自动化检测指标应为路面车辙深度。
9.1.2 路面车辙深度应采用包络线法计算。
条文说明
路面车辙深度的计算方法参照现行《公路路基路面现场测试规程》(JTG 3450)。
9.2 技术要求
9.2.1 路面车辙自动化检测可采用多点激光共梁车辙检测装置或线结构光车辙检测装置。多点激光共梁车辙检测装置的测点应大于或等于13点。
条文说明
多点激光共梁车辙检测装置是通过安装在同一基准平面上的多个距离传感器测量横断面不同位置的相对高程,据此计算路面车辙深度。
线结构光车辙检测装置是采用视觉相机和线激光器组成测量单元,通过获取地面激光线的图像,解算得到完整的道路横断面轮廓曲线高程,据此计算路面车辙深度。
9.2.2 传感器垂直测距分辨力应小于或等于1mm。
9.2.3 横向有效检测宽度应大于或等于 3500mm,横向平均采样间距应小于或等于 300mm。
9.2.4 纵向断面采样间距应小于或等于 200mm,宜采用 100mm。
9.3 性能验证
9.3.1 路面车辙自动化检测的性能验证应包括车辙深度测量示值相对误差和重复性(变异系数),性能验证要求应符合表9.3.1的规定。性能验证前,应按第9.3.2条验证横向有效检测宽度。
表 9.3.1 路面车辙自动化检测的性能验证要求
| 验证项目 | 性能验证要求 |
| 车辙深度测量示值相对误差 | ≤15% |
| 重复性(变异系数) | ≤5% |
路面车辙
9.3.2 应按下列方法验证横向有效检测宽度,结果应符合本规程第9.2.3条的有关规定:
1 使用钢卷尺检测多点激光共梁车辙检测装置投射到铺装路面上最外侧两个激光测试点之间的直线距离。
2 使用钢卷尺检测线结构光车辙检测装置的检测系统输出值对应的投射到硬性水平地面上有效激光线的长度。
9.3.3 车辙深度测量示值相对误差和重复性(变异系数)应按下列方法进行验证:
1 选择长度大于或等于 \(100\mathrm{m}\) 的平直试验路段,试验路段前后各设置长度大于或等于 \(100\mathrm{m}\) 的加速和减速段,标注起终点。路段数量宜为3段,每个路段应具有不同的车辙深度,最大车辙深度宜大于或等于 \(25\mathrm{mm}\) 。
2 按 1m 间隔标注测试路段,用断面直尺分别测量标记断面的左右轮迹车辙深度,取最大值为该断面路面车辙深度;以 10m 为单元计算所有断面车辙深度的平均值,作为该路段的标准车辙深度值 \(RD_{标}\) 。
3 检测设备自起点前 100m 处开始加速,同时启动检测系统测试,至起点时,以 50km/h 的速度,沿轮迹标识线,匀速驶过试验路段,保存数据,结束检测。
4 重复测试 10 次,分别计算各路段车辙深度的平均值,作为路段车辙深度测量结果。
5 取前 3 次重复测试结果的平均值作为路段的测试值 \(RD_{测}\) ,计算车辙深度测量示值相对误差。以所有路段最大 \(\delta_{RD}\) 值作为检测结果,符合表 9.3.1 的规定。
式中: \(\delta_{RD}\) ——相对误差;
\(RD_{测}\) ——前3次测试路段测量值的平均值(mm);
\(RD_{标}\) ——测试路段的标准值(mm)。
6 取 10 次重复测试结果计算变异系数 \(C_{v}\) 。以所有路段 \(C_{v}\) 的最大值作为检测结果,符合表 9.3.1 的规定。
9.4 检测要求
9.4.1 检测前,应按下列方法进行设备自检:
1 多点激光共梁车辙检测装置采用目测法校验横断面点数。线结构光车辙检测装置按照本规程第9.3.2条确认横向检测宽度。
2 在平整的水泥混凝土路面上,按照下列方法进行激光器自检:
1)多点激光共梁车辙检测装置的每个激光点下放置一个高度在20\~80mm之间的标准量块,所有激光点的输出示值与标准量块的标准值的差值在±1.0mm之间。
2)线结构光车辙检测装置的有效投射线上,标准量块数量不低于13个,横向覆盖宽度应大于或等于3500mm,横向间距应小于或等于300mm。所有检测点的输出示值与标准量块的标准值的差值在 \(\pm1.0mm\) 之间。
9.4.2 检测操作应符合下列规定:
1 应根据交通量、路面状况等实际情况,确定合适的检测速度。应至少提前 50m 保持稳定行驶状态。
2 检测轨迹的中心线应与车道中心线基本吻合。必须并线超车时,应尽快回到原行驶车道。
3 应实时监控路面车辙检测值变化,出现异常时及时寻找原因并做好记录,必要时停止检测。
4 通过检测路段终点后,应保持检测状态继续采集至少50m的数据。
9.5 数据处理
9.5.1 路面车辙自动化检测应按下列要求进行数据复核整理:
1 根据现场检测记录,对路线编号/路线代码、桩号范围、方向/车道、检测里程等检测原始数据的完整性与一致性进行复核整理。
2 当横断面数据出现异常或横断面数据不完整时,该断面视为无效断面。当无效断面数超出计算单元内断面总数的5%时,该计算单元的车辙结果无效。
9.5.2 断面高程原始数据应符合表9.5.2 的规定。高程值应保留两位小数,输出间隔为 0.1m。
表 9.5.2 断面高程原始数据文件格式
| 起点桩号(km) | 高程值1(mm) | ... | 高程值n(mm) | 位置1(mm) | ... | 位置n(mm) | 速度(m/s) |
9.5.3 路面车辙应为左、右两侧车辙深度值的最大值,以 10m 为单元输出。10m 区间车辙深度应为 10m 区间内所有代表车辙值的算术平均值。100m、1000m 区间车辙深度应为所有 10m 区间车辙深度的算术平均值。
9.5.4 输出结果应符合表9.5.4 的规定,其中路面车辙 RD 应保留 1 位小数。
表 9.5.4 路面车辙自动化检测数据文件格式
| 起点桩号(km) | 左车辙 RD(mm) | 右车辙 RD(mm) | 路面车辙 RD(mm) |
路面车辙
9.6 成果交付
9.6.1 路面车辙成果交付的内容应包含断面高程原始数据 TP、结果数据 RD、评定结果中路面车辙指数 RDI。
9.6.2 断面高程原始数据 TP 内容应符合本规程第9.5.2条的有关规定,存储层级与命名应符合本规程第3.5.9条的有关规定。
9.6.3 结果数据 RD 内容应符合本规程第9.5.4条的有关规定,存储层级与命名应符合本规程第3.5.5条的有关规定。
10 路面跳车
T 0980—2026 路面跳车自动化检测方法
10.1 一般规定
10.1.1 路面跳车的自动化检测指标应为 10m 路面纵断面最大高差 \(\Delta h\) 。
10.2 技术要求
10.2.1 路面跳车自动化检测宜采用激光断面仪等检测装置。
10.2.2 检测装置纵断面采样点间距应小于或等于0.01m,每0.1m输出一组平均高程数据。
10.2.3 路面跳车数据处理软件应能自动剔除桥梁伸缩缝等异常数据以及自动消除路面纵坡对路面纵断面高差计算的影响。
条文说明
利用处理后的路面纵断面高程计算路面纵断面高差 \(\Delta h\) 。计算的基本单元为 10m,路面纵断面高差 \(\Delta h\) 为该 10m 路面纵断面最大高程和最小高程之差,见图 10-1。计算公式参见《公路技术状况评定标准》(JTG 5210—2018)附录 B。
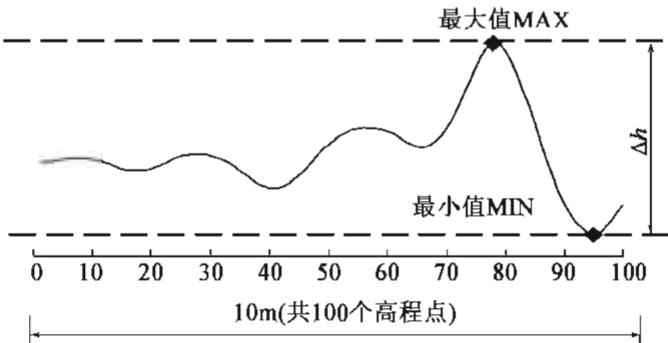
图 10-1 路面纵断面高差计算示意图
10.3 性能验证
10.3.1 路面跳车自动化检测应对测量示值相对误差、重复性(变异系数)进行性能验证。性能验证要求应符合表10.3.1 的规定。
表 10.3.1 路面跳车自动化检测的性能验证要求
| 验证项目 | 性能验证要求 |
| 测量示值相对误差 | |
| 重复性(变异系数) |
路面跳车
10.3.2 测量示值相对误差、重复性(变异系数)应按下列方法进行验证:
1 选择具有 1 处轻度跳车的平直路段,纵坡在 3%\~9% 之间,试验路段长度为 10m,标注起终点,并在轮迹带沿行车方向标记测线。
2 用水准仪按 0.1m 间距测量试验路段的相对高程,测量精度应符合现行《公路勘测规范》(JTG C10)规定的二等测量等级要求,并通过最小二乘法对所有水准点进行线性拟合,计算所有水准点与对应拟合直线的高程差作为消除路面纵坡影响后的高程值。计算试验路段 10m 区间的路面纵断面高差 \(\Delta h_{标}\) 。
3 检测设备自起点前 100m 处开始加速,同时启动检测系统测试,至起点时,以 30km/h 的速度,沿轮迹标识线,匀速驶过试验路段,保存数据,结束检测。
4 重复测试 3 次,计算试验路段 10m 区间的路面纵断面高差 \(\Delta h_{测}\) ,取 3 次测试值平均值为测试结果。
5 按照式(10.3.2)计算测量示值相对误差,符合表 10.3.1 的规定:
式中: \(\delta_{h}\) ——测量示值相对误差;
\(\Delta h_{测}\) ——试验路段纵断面高差测量值(cm);
\(\Delta h_{标}\) ——试验路段纵断面高差标准值(cm)。
6 重复测试 10 次,计算变异系数 \(C_{v}\) ,结果符合表 10.3.1 的要求。
条文说明
该验证方法中,涉及测试路段高程基准值的测量时,考虑操作的便利性和安全性,测试路段选取交通量小的桥头跳车位置或者低等级路段。
10.4 检测要求
10.4.1 检测前,应按本规程第8.4.1条进行设备自检。
10.4.2 检测操作应符合下列规定:
1 应根据交通量、路面状况等实际情况,确定合适的检测速度。应至少提前 50m 保持稳定行驶状态。
2 检测轨迹的中心线应与车道中心线基本吻合。必须并线超车时,应尽快回到原行驶车道。
3 检测设备应保持稳定的行驶状态,应避免频繁起步停车、急转弯或者突然加速等检测情况。
4 通过检测路段终点后,应保持检测状态继续采集至少50m的数据。
10.5 数据处理
10.5.1 路面跳车自动化检测应按下列要求进行复核整理:
1 根据现场检测记录,对路线编号/路线代码、桩号范围、方向/车道、检测里程等检测原始数据的完整性与一致性进行复核整理。
2 剔除减速丘、公铁平交道口、路面垃圾、砌石路面、砂石路面、正在进行养护工程或改建等特殊路段。
10.5.2 应按照现行《公路技术状况评定标准》(JTG 5210)的有关规定,计算路面纵断面高差及不同程度路面跳车数量,并以 10m 为单元输出。
10.5.3 输出结果应符合表10.5.3 的规定,其中 \(\Delta h\) 应保留两位小数。
表 10.5.3 路面跳车自动化检测数据文件格式
| 起点桩号(km) | PB_L | PB_M | PB_H | (cm) |
注:PB_L是指轻度跳车数量;PB_M是指中度跳车数量;PB_H是指重度跳车数量。
10.6 成果交付
10.6.1 路面跳车成果交付的内容应包含断面高程原始数据 LP、结果数据 PB、评定结果中路面跳车指数 PBI。
10.6.2 原始数据内容应符合本规程第8.5.1条的规定,存储层级与命名应符合本规程第3.5.9条的规定。
10.6.3 结果数据 PB 内容应符合本规程第10.5.3 条的有关规定,存储层级与命名应符合本规程第3.5.5 条的有关规定。
路面磨耗
11 路面磨耗
T 0983—2026 路面磨耗自动化检测方法
11.1 一般规定
11.1.1 路面磨耗的自动化检测指标应为断面平均构造深度 MPD 和路面构造深度 SMTD。
条文说明
断面平均构造深度 MPD 的基准计算单元长度为 100mm,其单元值为前 50mm 和后 50mm 断面高程峰值的平均值与整个 100mm 计算单元断面平均值之差,如图 11-1 所示。
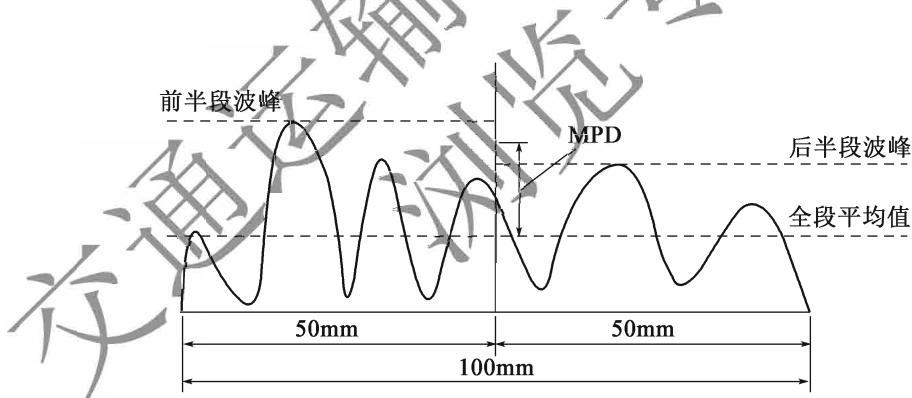
图11-1 基准计算单元的断面平均构造深度MPD计算方法
11.1.2 路面构造深度自动化检测宜同时采集左轮迹带、右轮迹带及车道中心线3条线的断面平均构造深度。
11.2 技术要求
11.2.1 路面磨耗自动化检测宜采用激光测距等装置。
11.2.2 高程传感器分辨力应小于或等于0.5mm,纵向采样间距应小于2mm。
11.3 性能验证
11.3.1 路面磨耗自动化检测应对重复性(变异系数)进行验证,变异系数应小于或等于5%。
11.3.2 路面磨耗自动化检测应按下列方法进行重复性验证:
1 选择路面构造深度均匀分布,长度为 100m 的平直路段,试验路段前后各设置长度大于或等于 100m 的加速和减速段,标注起终点。
2 以 50km/h 匀速重复测试 10 次,计算 10m 单元 MPD 的平均值为测试结果。
3 计算MPD的10次测试结果的变异系数 \(C_{\mathrm{v}}\) ,结果符合本规程第11.3.1条的有关规定。
11.4 检测要求
11.4.1 检测操作应符合下列规定:
1 应根据交通量、路面状况等实际情况,确定合适的检测速度。应至少提前 50m 保持稳定行驶状态。
2 检测轨迹的中心线应与车道中心线基本吻合。必须并线超车时,应尽快回到原行驶车道。
3 应实时监控路面构造深度检测值变化,出现异常时及时寻找原因并做好记录,必要时停止检测。
4 通过检测路段终点后,应保持检测状态继续采集至少50m的数据。
11.5 数据处理
11.5.1 路面构造深度自动化检测应按下列要求进行数据复核整理:
1 根据现场检测记录,对路线编号/路线代码、桩号范围、方向/车道、检测里程等检测原始数据的完整性与一致性进行复核整理。
2 与纹理断面相邻测点高差超过 \(20\mathrm{mm}\) 时,该断面数据视为无效。计算MPD时,无效数据宜采用前后数据插值的方法代替, \(100\mathrm{mm}\) 基准计算长度内无效数据占比应小于或等于 \(20\%\) 。计算SMTD时应剔除无效数据, \(300\mathrm{mm}\) 基准计算长度内的无效数据占总数的比例不应超过 \(5\%\) 。
11.5.2 原始数据应符合表11.5.2的规定,以 1mm 为间隔,其中左断面高程
(mm)、中断面高程(mm)、右断面高程(mm)应保留2位小数。
表 11.5.2 路面磨耗自动化检测原始数据文件格式
| 起点桩号(km) | 左断面高程(mm) | 中断面高程(mm) | 右断面高程(mm) |
11.5.3 应分别按照本规程附录 G、附录 H 规定的方法,计算断面平均构造深度 MPD 和路面构造深度 SMTD,并以 10m 为单元输出。
11.5.4 输出结果应符合表11.5.4 的规定。MPD_L、MPD_C、MPD_R 应保留 2 位小数。
表 11.5.4 路面磨耗自动化检测数据文件格式(断面平均构造深度 MPD)
| 起点桩号(km) | MPD_L(mm) | MPD_C(mm) | MPD_R(mm) |
注:MPD_L 是指左轮迹带断面平均构造深度,MPD_C 是指车道中心线断面平均构造深度,MPD_R 是指右轮迹带断面平均构造深度。
11.5.5 根据《公路路基路面现场测试规程》(JTG 3450)中 T0966 的要求,应输出路面构造深度 SMTD。输出结果应符合表11.5.5 的规定。
表 11.5.5 路面磨耗自动化检测数据文件格式(路面构造深度 SMTD)
| 起点桩号(km) | SMTD(mm) | 速度(m/s) |
路面磨耗
11.5.6 应根据现行《公路技术状况评定标准》(JTG 5210),以 10m 单元断面平均构造深度 MPD 计算路面磨耗率。
11.6 成果交付
11.6.1 路面磨耗成果交付的内容应包含原始高程数据 TT、结果数据 MPD、评定结果中路面磨耗指数 PWI。
11.6.2 原始高程数据 TT 应符合本规程第11.5.2条的有关规定,存储层级与命名应符合本规程第 3.5.9 条的有关规定。
11.6.3 结果数据 MPD 内容应符合本规程第11.5.4 条的有关规定,存储层级与命名应符合本规程第3.5.5 条的有关规定。
| 交通运输部信息公开浏览专用 |
路面抗滑性能
12 路面抗滑性能
T 0963—2026 路面抗滑自动化检测方法
12.1 一般规定
12.1.1 路面抗滑性能的自动化检测指标应为横向力系数 SFC。
12.2 技术要求
12.2.1 路面抗滑性能的自动化检测宜采用单轮式横向力系数测试系统或双轮式横向力系数测试系统。
12.2.2 单轮式横向力系数测试系统的技术要求应符合《公路路基路面现场测试规程》(JTG 3450—2019)中 T0965 的仪具与材料技术要求。
12.2.3 双轮式横向力系数测试系统的技术要求应符合《公路路基路面现场测试规程》(JTG 3450—2019)中 T 0967 的仪具与材料技术要求。
12.2.4 路面抗滑性能自动化检测设备应随车设有横向力系数 SFC 标定装置。
12.3 性能验证
12.3.1 路面抗滑性能自动化检测应对距离测量示值相对误差、测量误差、温度标定基值误差、动态重复性(变异系数)进行校验。性能验证要求应符合表12.3.1 的规定。
表 12.3.1 路面抗滑性能自动化检测的性能验证要求
| 验证项目 | 性能验证要求 | |
| 单轮式 | 双轮式 | |
| 距离测量示值相对误差 | ||
| 温度标定基值误差 | ||
续表 12.3.1
| 验证项目 | 性能验证要求 | ||
| 单轮式 | 双轮式 | ||
| 测量误差 | 水平荷载误差 | ±20N | — |
| 横向摩擦力示值相对误差 | — | ±3% | |
| 动态重复性(变异系数) | ≤5% | ≤5% | |
12.3.2 路面抗滑性能自动化检测应按本规程第4.3.2条进行距离测量示值相对误差验证。
12.3.3 温度标定基值误差应按下列方法进行验证:
1 单轮式横向力系数测试系统采用温度模拟器模拟测试温度,将非接触式测温传感器放入模拟器内,得到测值;双轮式横向力系数测试系统采用黑体辐射源模拟测试温度,调节测试距离与温度测量装置的工作距离相等,得到测值。
2 分别在 \(5^{\circ}C \sim 20^{\circ}C\) 、 \(20^{\circ}C \sim 40^{\circ}C\) 、 \(40^{\circ}C \sim 60^{\circ}C\) 三个区间中选取 3 个测试温度。
3 每个测试温度下测试3次,取均值为该测试温度下的测值。
4 计算不同温度区间内,测值与测试温度的绝对误差,结果均应符合表 12.3.1 的规定。
12.3.4 测量误差验证应根据不同的设备类型,按下列方法进行验证:
1 单轮式横向力系数测试系统应按照《单轮式横向力系数测试仪检定规程》[JJG(交通)113—2014]中6.3.4完成水平荷载误差测试。
2 双轮式横向力系数测试系统应按照《双轮式横向力摩擦系数自动测试系统检定规程》[JJG(交通)100—2020]中6.3.7完成横向摩擦力示值相对误差测试。
3 根据不同的设备类型,测试的结果应符合表 12.3.1 的规定。
12.3.5 动态重复性(变异系数)应按下列方法进行验证:
1 选择长度大于或等于 300m 的测试路段,标记起终点。
2 采用单轮式横向力系数测试系统或者双轮式横向力系数测试系统,按照现行《公路路基路面现场测试规程》(JTG 3450)中方法与步骤完成测试。
3 重复测试 10 次,记录每次测试路段测值的平均值作为测量结果。
4 计算 10 次测量结果的变异系数,结果符合表 12.3.1 的规定。
12.3.6 每个测试项目开始前或连续测试超过 1 000km 后,应按照本规程第12.3.3 条至第 12.3.5 条的验证方法进行测试系统标定,记录标定数据并存档。
路面抗滑性能
12.4 检测要求
12.4.1 检测前,应按下列方法进行设备自检:
1 重新标定设备系统应力传感器。
2 轮胎清洁且为标准胎压。
3 放下测试轮,检查洒水口出水情况和洒水位置符合要求,检查仪表各项指数正常。
12.4.2 路面抗滑检测应依据现行《公路路基路面现场测试规程》(JTG 3450)中相关内容完成检测前的准备工作和现场检测工作。
12.5 数据处理
12.5.1 路面抗滑检测应依据现行《公路路基路面现场测试规程》(JTG 3450)中T0965和T0967的相关内容完成数据处理工作。双轮式横向力系数测试系统测试结果换算成SFC时,应进行相关性试验,相关系数大于或等于0.95。
12.5.2 原始数据应符合表 12.5.2-1 和表 12.5.2-2 的规定。原始数据输出间隔应为 10m。
表 12.5.2-1 路面抗滑自动化检测原始数据文件格式(单轮式)
| 起点桩号(km) | 左 | 右 | 标准速度(km/h) | 实测速度(km/h) | 地面温度(°C) | 距离(km) |
注:采集单侧 SFC 时填写该侧值,双侧均采集时填写左、右 SFC。
表 12.5.2-2 路面抗滑自动化检测原始数据文件格式(双轮式)
| 起点桩号(km) | 标准速度(km/h) | 实测速度(km/h) | 地面温度(°C) | 距离(km) | |
12.5.3 横向力系数应经温度、速度修正后,以 10m 为单元输出,结果保留整数位。输出结果应符合表 12.5.3-1 和表 12.5.3-2 的规定。
表 12.5.3-1 路面抗滑性能自动化检测数据文件格式(单轮式)
| 起点桩号(km) | 左 SFC 修正值 | 右 SFC 修正值 |
注:采集单侧 SFC 时填写该侧值,双侧均采集时填写左、右 SFC。
表 12.5.3-2 路面抗滑性能自动化检测数据文件格式(双轮式)
| 起点桩号(km) | SFC 修正值 |
12.5.4 横向力系数应以基本评定单元为长度输出代表值,代表值应按《公路工程质量检验评定标准 第一册 土建工程》(JTG F80/1—2017)附录 L 的有关规定计算。
12.6 成果交付
12.6.1 路面抗滑成果交付的内容应包含原始数据 SFCOV、结果数据 SFC、评定结果中路面抗滑指数 SRI(若有)。
12.6.2 原始数据 SFCOV 应符合本规程第12.5.2条的有关规定,存储层级与命名应符合本规程第3.5.9 条的有关规定。
12.6.3 结果数据 SFC 内容应符合本规程第12.5.3 条的有关规定,存储层级与命名应符合本规程第3.5.5 条的有关规定。
路面结构强度
13 路面结构强度
T 0956—2026 路面结构强度自动化检测方法
13.1 一般规定
13.1.1 路面结构强度的自动化检测指标应为路面弯沉。
13.2 技术要求
13.2.1 路面结构强度的自动化检测可采用激光式高速路面弯沉测定仪。
条文说明
在现行《公路技术状况评定标准》(JTG 5210)和现行《农村公路技术状况评定标准》(JTG 5211)中均要求检测路面结构强度指数。根据现行《公路路基路面现场测试规程》(JTG 3450),采用自动弯沉仪、激光式高速路面弯沉测定仪、落锤式弯沉仪、贝克曼梁等设备检测路面弯沉。实际实施过程中,综合考虑目前路面弯沉检测设备的自动化检测能力以及检测工作开展的安全性和有效性,确定路面弯沉自动化检测的设备类型。在条件受限、路况较差或者通过性不足的路段,选用落锤式弯沉仪。选用的设备需通过计量检定且在有效期内。本章节仅针对激光式高速路面弯沉测定仪提出技术要求和性能验证要求。
13.2.2 激光式高速路面弯沉测定仪的技术要求应符合现行《公路路基路面现场测试规程》(JTG 3450)T 0957 中仪具与材料技术的相关规定。
13.3 性能验证
13.3.1 采用激光式高速路面弯沉测定仪检测路面结构强度时,应对距离测量示值相对误差、弯沉测量标准差、检测速度影响误差、与落锤弯沉仪相关性进行校验。性能验证要求应符合表13.3.1 的规定。
表 13.3.1 路面结构强度自动化检测的性能验证要求
| 验证项目 | 性能验证要求 |
| 距离测量示值相对误差 | <0.1% |
| 弯沉测量标准差 | ≤0.03 |
| 检测速度影响误差 | ≤5% |
| 与落锤弯沉仪相关性 | ≥0.90 |
13.3.2 路面结构强度检测应按本规程第4.3.2条进行距离测量示值相对误差验证。
13.3.3 弯沉测量标准差应按下列方法进行验证:
1 选择一段长度大于或等于 \(1000 \, m\) 的测试路段,标记路段起终点位置和约 \(5 \, m\) 间距的测点位置,前轮中轴对齐起点标记。
2 以 50km/h 的速度沿标记的测点开始测试,至测试结束。
3 测点误差范围准确至直径不超过 0.20m 的圆形范围内。
4 按照本条第 2、3 款每间隔 10min 对试验路段进行一次检测,重复测试 10 次,计算每次测试数据的代表弯沉值。
5 计算10次路段代表弯沉值的标准差,符合表13.3.1的要求。
13.3.4 检测速度影响误差应按下列方法进行验证:
1 选择一段长度大于或等于 \(1000\mathrm{m}\) ,代表弯沉值在20( \(0.01\mathrm{mm}\) )\~40( \(0.01\mathrm{mm}\) )左右的试验路段。标记路段起终点位置和约 \(5\mathrm{m}\) 间距的测点位置。
2 车辆前轮中轴对齐起点标记,以 \(30\mathrm{km / h}\) 的速度沿着标记的测点开始测试,至测试结束,计算路段代表弯沉值。
3 间隔 30min,以 70km/h 的速度沿着标记的测点测量同一路段,至测试结束,计算路段代表弯沉值。
4 按照上述步骤重复测试3次,计算不同速度下3次路段代表弯沉值的平均值 \(L_{30}\) 和 \(L_{70}\) 。
5 根据式(13.3.4)计算检测速度影响误差,结果满足表 13.3.1 的要求。
式中: \(\delta_{L}\) ——检测速度影响误差(%);
\(L_{30}\) ——速度为 \(30 ~km/h\) 时,3 次测量的代表弯沉值的平均值;
\(L_{70}\) ——速度为70km/h时,3次测量的代表弯沉值的平均值。
13.3.5 路面结构强度检测应按下列方法进行与落锤弯沉仪相关性验证:
1 选择长度为 \(1000 \, m\) 的平直测试路段,标记起终点位置,并前后各设置 \(200 \, m\) 的加速和减速段。测试路段应清洁干燥、无交叉口、无严重破损,附近应无重型交通和震动。
2 试验宜选择晴天无风的天气条件,测试温度宜在 \(10 \sim 35^{\circ} \mathrm{C}\) 范围内,且选择温度变化不大的时段。
3 落锤式弯沉仪按照现行《公路路基路面现场测试规程》(JTG 3450)中的方法对测试路段完成弯沉测试,每隔约10m标记测点位置并计算测点数据。
4 落锤式弯沉仪测试完毕 10min 后,用激光式高速路面弯沉测定仪以 50km/h 的速度,连续采集弯沉数据,然后通过软件按 10m 间隔输出弯沉值。
5 按照落锤弯沉仪的量值区间(<20,20\~30,30\~40,40\~50,>50)(单位为0.01mm)进行分组提取,并将每组数据划分为接近100m的分段,计算各段的落锤式弯沉仪弯沉平均值和高速路面弯沉测定仪弯沉平均值,并转化为代表弯沉值。
路面结构强度 6 计算两组代表弯沉值之间的相关系数,该系数符合表 13.3.1 的规定。
13.4 检测要求
13.4.1 检测前,应按下列方法进行设备自检:
1 开展车辆安全检查,包括车辆性能、安全设施标识以及其他影响行车安全的设施。
2 检查设备各传感器正常工作,完成各传感器校准、设备软件和硬件连接通畅。
13.4.2 路面结构强度检测应依据现行《公路路基路面现场测试规程》(JTG 3450)中相关内容完成检测前的准备工作和现场检测工作。
13.5 数据处理
13.5.1 路面结构强度检测应依据现行《公路路基路面现场测试规程》(JTG 3450)中 T 0957—2019 和 T 0953—2008 相关内容完成数据处理工作。
13.5.2 原始数据应符合表
13.5.2 的规定。激光式高速路面弯沉测定仪原始数据输出间隔应为 1m,落锤式弯沉仪应根据实际采样频率确定原始数据输出间隔。
表 13.5.2 路面结构强度自动化检测原始数据文件格式
| 起点桩号(km) | 路面弯沉 | 路表温度(°C) | 气温(°C) |
13.5.3 路面弯沉应以 20m 为间隔输出,格式应符合表13.5.3 的规定。
表 13.5.3 路面结构强度自动化检测数据文件格式
| 起点桩号(km) | (0.01mm) | (0.01mm) |
注:1. l 为路面实测代表弯沉。
- \(l_{0}\) 为路面弯沉标准值,计算方法见《公路技术状况评定标准》(JTG 5210—2018)附录 C。
13.6 成果交付
13.6.1 路面结构强度成果交付的内容应包含原始数据 LOV、结果数据 SSR、评定结果中路面结构强度指数 PSSI(若有)。
13.6.2 原始数据 LOV 应符合本规程第13.5.2条的有关规定,存储层级与命名应符合本规程第3.5.9条的有关规定。
13.6.3 结果数据 SSR 内容应符合本规程第13.5.3条的有关规定。存储层级与命名应符合本规程第3.5.5条的相关要求。
13.6.4 路面弯沉检测报告中应写明路面结构层材料类型、沥青面层厚度(mm)、测试前5d日平均气温(℃)、路面横坡(%)、温度修正系数、横坡修正系数等关键参数。
一致性验证
14 一致性验证
T 0989—2026 路面技术状况检测一致性验证方法
14.1 一般规定
14.1.1 一致性验证中,应根据项目实际情况选择验证指标,采用 A 级技术要求时,验证指标宜包括但不限于路面裂缝类损坏、路面变形及其他类损坏、路面平整度、路面车辙、路面跳车、路面磨耗、前方图像;采用 B 级技术要求时,验证指标宜包括但不限于路面裂缝类损坏、路面变形及其他类损坏、路面平整度、前方图像。
14.2 一致性验证标准
14.2.1 一致性验证指标应符合表14.2.1的验证标准。
表 14.2.1 验证标准
| 验证指标 | 验证项目 | 验证标准要求 | |
| A级 | B级 | ||
| 路面裂缝类损坏 | 病害标记采集比例 | 清晰的病害标记采集比例≥90% | 10处3mm以上清晰的病害标记采集比例≥90% |
| 路面损坏状况指数PCI值偏差a | 相对参考值偏差在±5以内的比例≥90% | ||
| 路面变形及其他类损坏 | 路面损坏状况指数PCI值偏差b | 相对参考值偏差在±5以内的比例≥90% | |
| 路面平整度 | 平整度IRI值偏差 | 相对参考值偏差为±1m/km以内的数据比例≥95% | 相对参考值偏差为±1m/km以内的数据比例≥90% |
| 路面车辙 | 车辙RD值偏差 | 相对参考值偏差为±3mm以内的数据比例≥95% | 无 |
| 相对参考值偏差为±1.5mm以内的数据比例≥65% | 无 | ||
续表 14.2.1
| 验证指标 | 验证项目 | 验证标准要求 | |
| A级 | B级 | ||
| 路面跳车 | 路面纵断面高差 | 相对参考值偏差为 的比例 | 无 |
| 路面磨耗 | 路面磨耗指数PWI | 相对参考值偏差为 以内的数据比例 | 无 |
| 前方图像 | 前方图像 | 所有测试图像清晰一致、亮度均匀 | |
注:“路面裂缝率损坏验证计算 PCI 时,破损率采用路面裂缝分类项破损率。
\(^{b}\) 路面变形及其他类损坏验证计算 PCI 时,破损率采用路面变形及其他分类项破损率。
14.3 验证要求
14.3.1 所有检测设备应在实际道路上以相同时速,对相同路线的同一车道,进行连续数据采集。
14.3.2 高速公路 A 级技术要求连续采集里程应大于或等于 50km,普通公路 A 级技术要求连续采集里程应大于或等于 50km。
14.3.3 采用 B 级技术要求时,连续采集里程应大于或等于 40km。其中,四级及以下农村公路连续采集里程应大于或等于 20km。
14.3.4 检测过程中应及时监测各项指标检测情况,若出现数据丢失、设备异常等情况,应进行一次复测。
14.3.5 在一致性验证工作开展前,各参检设备应自行完成距离标定。
14.3.6 路面裂缝类损坏验证应按下列方法进行病害标记采集比例验证:在检测路段内随机选择20条不同宽度的裂缝。10条裂缝宽度为 \(3\mathrm{mm}\) 以下。10条裂缝宽度为 \(3\mathrm{mm}\) 及 \(3\mathrm{mm}\) 以上,其中,宽度为 \(3\mathrm{mm} \pm 0.5\mathrm{mm}\) 的裂缝条数不少于3条。以设备采集的标记裂缝图片清晰为标准,A级、B级技术要求应符合表14.2.1的规定。
条文说明
根据现行《农村公路技术状况评定标准》(JTG 5211),主要裂缝宽度小于3mm为轻度,主要裂缝宽度大于或等于3mm为重度,且轻度裂缝不参与评定工作。在一致性验证过程中,需要根据项目的需求和数据应用方向,了解设备采集裂缝的能力。因此,设置 10 处裂缝宽度为 3mm 及 3mm 以上且制定标准,需要达标,以符合项目最低的技术状况评定需求;同时设置 10 处标记裂缝宽度为 3mm 以下,用于了解设备能力和采集数据的情况。
一致性验证
14.3.7 应按下列方法进行路面损坏状况指数 PCI 值偏差验证:
1 依据现行《公路技术状况评定标准》(JTG 5210)或现行《农村公路技术状况评定标准》(JTG 5211),以 100m 为单元输出路面破损率 DR 值。
2 路面破损率 DR 的参考值为所有设备百米路段破损率 DR 值按 3 倍标准差法剔除超限值后的算术平均值。
3 计算所有百米单元路面损坏状况指数 PCI 值相对参考值偏差在 \(\pm5\) 以内的比例,结果符合表 14.2.1 的规定。
14.3.8 应按下列方法进行平整度 IRI 值偏差验证:
1 依据现行《公路技术状况评定标准》(JTG 5210)或现行《农村公路技术状况评定标准》(JTG 5211),以 100m 为单元输出国际平整度指数 IRI(m/km)值。
2 采用 A 级技术要求时,路面平整度 IRI 的参考值为所有设备百米路段国际平整度指数 IRI 值按 2 倍标准差法剔除超限值后的算术平均值。采用 B 级技术要求时,路面平整度 IRI 的参考值为所有设备百米路段国际平整度指数 IRI 值按 3 倍标准差法剔除超限值后的算术平均值。
3 计算所有百米单元路面国际平整度指数 IRI 值相对参考值偏差为 \(\pm1m/km\) 的比例,结果符合表 14.2.1 的规定。
14.3.9 应按下列方法进行车辙 RD 值偏差验证:
1 依据现行《公路技术状况评定标准》(JTG 5210),以 100m 为单元输出路面车辙 RD(mm)值。
2 路面车辙的参考值为所有设备百米路段路面车辙 RD 值按 2 倍标准差法剔除超限值后的算术平均值。
3 分别计算所有百米单元路面车辙 RD 值相对参考值偏差为 \(\pm3mm\) 和 \(\pm1.5mm\) 的比例,结果符合表 14.2.1 的规定。
14.3.10 应按下列方法进行路面纵断面高差 \(\Delta h\) 验证:
1 依据现行《公路技术状况评定标准》(JTG 5210),以 100m 为单元输出路面纵断面高差 \(\Delta h\) ,100m 区间 \(\Delta h\) 应为所有 10m 区间 \(\Delta h\) 的算术平均值。
2 路面纵断面高差 \(\Delta h\) 参考值为所有设备百米路段 \(\Delta h\) 值按 2 倍标准差法剔除超限值后的算术平均值。
3 计算所有百米单元 \(\Delta h\) 值相对参考值偏差为 \(\pm 10\%\) 的比例,结果符合表14.2.1的规定。
14.3.11 应按下列方法进行路面磨耗指数 PWI 值偏差验证:
1 依据现行《公路技术状况评定标准》(JTG 5210),以 1 000m 为单元输出路面磨耗指数 PWI。
2 路面磨耗指数的参考值为所有设备公里路段路面磨耗的值按 2 倍标准差法剔除超限值后的算术平均值。
3 分别计算所有公里单元路面磨耗指数绝对误差在 \(\pm5\) 之间的比例,结果符合表 14.2.1 的规定。
14.3.12 应对所有参检设备前方图像进行横向比对,图像应清晰一致、亮度均匀。
14.3.13 参加一致性验证的同一批次设备,设备类型多样时,应按下列方法进行一致性验证:
1 对同一类型的多台设备根据本规程第 14.3.6\~14.3.12 条进行一致性验证。
2 取同一类型的多台设备测试值的算术平均值作为该类设备的测试值,根据本规程第 14.3.6~14.3.12 条进行不同类设备的一致性验证。
3 两次验证结果均符合表 14.2.1 的规定。
14.3.14 同一项目一致性验证分不同批次进行时,应在同一路段上完成验证工作。
14.3.15 未达到以上各项标准的设备,查找原因并调整设备状况后,可进行一次复测。复测后仍不达标的设备,一致性验证应不予通过,且不得用于本次自动化检测。
路面日常巡检
15 路面日常巡检
T 0990—2026 公路路面日常自动化巡检方法
15.1 一般规定
15.1.1 公路路面日常自动化巡检内容应满足日常养护管理需要,包括但不限于公路路面重度或影响安全的病害,宜与路面异常事件(障碍物、遗撒物、行人闯入、违规占道等)、沿线设施缺损损坏(隔离栅破损、标志牌异常等)等其他日常巡检相结合。
15.2 技术要求
15.2.1 路面日常巡检宜采用车载式巡检设备、机载式巡检设备或其他承载式巡检设备。
15.2.2 车载式巡检设备的技术要求应满足现行《车载式路况快速巡查装备》(JT/T 1167)的相关要求。
15.2.3 无人机系统性能应满足现行《民用无人驾驶航空器系统安全要求》(GB42590)的相关要求。
15.2.4 机载载荷宜为可见光相机、激光雷达等单一或组合形式。
15.2.5 巡检设备的距离测量或地理位置信息检测结果应与公路里程桩号参照系统建立关联。
15.2.6 巡检设备应配备数据处理分析软件,宜采用自动识别方式,实时自动识别输出病害类型、位置、数量等。路面病害目标检测识别准确率应达到90%以上。
条文说明
目标检测识别准确率采取召回率和精确率中的较小值。召回率是指检测识别正确的病害个数占路面实际病害总数的比例。精确率是指检测识别正确的病害个数占检测识别的全部路面病害总数的比例。
15.2.7 巡检设备应具备病害查重去除功能,对单一设备单次巡检采集的多张图片中同一病害不得重复计算,对同一设备不同时间巡检的同一个病害的去重识别率应大于或等于 \(80\%\) 。
条文说明
巡检过程中相邻的采集图像中可能会重复采集到同一个病害。因此要求检测不能重复计算病害。由于日常巡检频率比较高,两次巡检结果可能会产生大量的重复病害,因此要求多次巡检中发现的同一病害要具有唯一性识别功能。
15.3 检测要求
15.3.1 车载式路面巡检设备在巡检作业前,应完成下列工作:
1 根据任务制定巡检计划
2 检查安全措施是否到位。
3 启动检测设备,将检测装置调整至工作状态。
4 按设备操作规程完成设备自检。
15.3.2 机载式路面巡检设备在巡检作业前,应完成下列工作:
1 申请划设和使用空域。
2 向主管部门提交飞行计划。
3 根据巡检目标和现场情况,制定巡检方案并进行航线规划。
4 制定突发事件应急安全策略并配备应急救援设备和人员。
5 确认系统状态正常且航线加载正确。
15.3.3 机载式路面巡检设备开展巡检作业应符合《无人驾驶航空器飞行管理暂行条例》等规定。巡检作业的天气条件宜满足风速小于或等于8m/s,能见度宜大于或等于200m。
15.3.4 无人机路面巡检宜采用自动航线飞行模式,无法覆盖区域宜补充采用手动飞行模式,手动飞行采集图像数据时宜保持距地高度基本一致。
15.3.5 机载式路面巡检设备航线宜选择在路侧上方空域,应避免在公路路面正上方空域长时间飞行。巡检过程中,设备出现航迹偏离、数据中断、作业环境变化等情况应及时处理;故障坠机应按预设应急预案处置并采取交通安全防护措施,防止次生事故发生。
15.4 数据处理
15.4.1 公路路面日常自动化巡检完成后,应及时对数据的完整性、可用性进行复核整理。
15.4.2 数据处理宜采用自动处理方式,必要时可结合人工核查。
15.4.3 路面日常巡检采集的原始数据应包含基础数据、图片数据或点云数据等。基础数据应包括但不限于桩号、经纬度等信息,以辅助完成数据处理过程中数据对齐、校正等内容。
15.4.4 路面日常巡检的结果数据应包含巡检记录表、巡检病害图像及其他类型数据。巡检记录表应符合表15.4.4的规定,病害的点云数据结果宜转换为图像数据。
表 15.4.4 路面日常巡检记录表
| 检测路线编码 | 方向 | 病害位置桩号 | 车道编码/路侧/分隔带 | 病害类型 | 病害分级 | 病害数量 | 记录时间 | 图像名称 | 备注 |
路面日常巡检 注:1. 方向:填写上行、下行。
-
病害位置桩号采用 0.000 的形式表示。
-
病害分级为轻、中、重。
-
病害数量为长度或者面积,并标注单位。
-
记录时间为年月日时分秒,格式与本规程第 3.5.10 条的规定一致。
-
图像名称:多张时,使用英文半角逗号隔开。
-
备注:可根据管理实际填写建议处置措施。
15.4.5 巡检病害图像应按照检测路线编码-PAViewImage-检测日期共三个层级存储。检测日期应用年月日表示。示例:2026年3月18日表示为20260318。巡检病害图像应以病害的桩号位置命名。
15.5 成果交付
15.5.1 路面日常巡检成果交付的内容应包括结果数据、巡检记录。
15.5.2 结果数据应符合本规程第15.4.4 条和第 15.4.5 条的有关规定。巡检设备宜提供相关数据接口,实现结果数据与养护管理系统数据共享。
15.5.3 巡检记录应符合本规程附录 J 的有关规定。
交通运输部信息公 浏览专用
检测项目信息表
检测项目信息表
附录 A
| 项目名称 | 路线编号/路线代码 | 检测方向/车道 | 检测时间 | 单向车道数 | 检测车道 | 起点桩号 | 路面类型 | 检测宽度 | 技术等级 | 数据采集间隔(m) | 天气 | 操作人员 | |||||||
| 景观图像 | 路面图像 | 平整度 | 车辙 | 跳车 | 磨耗 | 抗滑 | 结构强度 | ||||||||||||
| 某某项目(示例) | X201110113 | A | 0090909 | 1 | A | 0 | 沥青 | 2.4 | 三级 | 10 | 2 | 10 | — | — | — | — | — | 晴 | 张三 |
附录 B 路面破损率 DR 文件格式
B.0.1 识别结果 DR 文件格式应符合表 B.0.1-1 至表 B.0.1-5 的规定。识别宽度应为用于计算 DR 的路面宽度。破损率 DR 应保留至小数点后 2 位。
表 B.0.1-1 《农村公路技术状况评定标准》(JTG 5211—2024)沥青路面损坏
自动化检测数据文件格式
| 起点桩号(km) | 识别宽度(m) | 破损率 DR(%) | 纵向裂缝(m2) | 横向裂缝(m2) | 网裂(m2) | 坑槽(m2) | 松散(m2) |
注:纵向裂缝与横向裂缝按照长度×0.2m影响宽度换算为面积。
表 B.0.1-2 《公路技术状况评定标准》(JTG 5210—2018) 沥青路面损坏
自动化检测数据文件格式
| 起点桩号(km) | 识别宽度(m) | 破损率DR(%) | 龟裂( ) | 块状裂缝( ) | 纵向裂缝(m) | 横向裂缝(m) | 沉陷( ) | 车辙(m) | 波浪拥包( ) | 坑槽( ) | 松散( ) | 泛油( ) | 修补( ) |
表 B.0.1-3 《农村公路技术状况评定标准》(JTG 5211—2024)水泥混凝土路面损坏
自动化检测数据文件格式
| 起点桩号(km) | 识别宽度(m) | 破损率 DR(%) | 破碎板( ) | 裂缝( ) | 坑洞( ) | 露骨( ) | 错台( ) | 拱起( ) |
注:裂缝按照长度 \(\times 0.8\mathrm{m}\) 影响宽度换算为面积;错台按照长度 \(\times 1.0\mathrm{m}\) 影响宽度换算为面积。
表 B.0.1-4 《公路技术状况评定标准》(JTG 5210—2018)水泥混凝土路面损坏
自动化检测数据文件格式
| 起点桩号(km) | 识别宽度(m) | 破损率DR(%) | 破碎板( ) | 裂缝(m) | 板角断裂( ) | 错台(m) | 拱起( ) | 边角剥落(m) | 接缝料损坏(m) | 坑洞( ) | 唧泥(m) | 露骨( ) | 修补( ) |
表 B.0.1-5 《农村公路技术状况评定标准》(JTG 5211—2024)砂石路面损坏自动化检测数据文件格式
| 起点桩号(km) | 识别宽度(m) | 破损率 DR(%) | 坑槽( ) | 沉陷( ) | 车辙( ) | 波浪搓板( ) |
注:车辙按照长度×0.4m影响宽度换算为面积。
附录 C 公路路面技术状况检测报告提纲
C.0.1 公路路面技术状况检测报告提纲可包含图 C.0.1 所列内容。报告中提供的公里评定结果的明细表应符合表 C.0.1 的规定。
1 项目基本情况
应明确项目背景和项目的实施情况,包括但不限于项目的名称、委托单位、所在位置、项目规模、项目实施周期等。
2 检测依据
应按照检测和评定的指标列出对应的标准规范及政策文件或者招投标文件等参考文件。
3 检测技术
应明确检测设备情况,项目内容含数据处理,应写明数据处理技术的情况。
4 检测内容与方法
应明确检测指标、评定标准及方法(若有)等。
5 检测结果
应根据检测结果进行多维度的数据分析,包括但不限于总体情况、分项情况、历史数据对比(若有)等。
6 分析建议
应根据项目实施过程中发现的问题进行总结,提出相应的工作建议;宜根据检测结果进行必要的病害特征等分析,提出养护建议。
7 附录
应包含本项目的公里评定结果、检测设备的计量检定证书以及相关验证结论。宜根据甲方需求增加结果数据或者图片资料等。
图 C.0.1 公路路面技术状况检测报告提纲
表 C.0.1 以公里路段单元评定的公路技术状况评定结果明细表
| 行政区划代码 | 路线编号/路线代码 | 起点桩号 | 止点桩号 | 检测方向/车道 | 技术等级 | 路面类型 | 路段长度(m) | 管养单位 | PQI | PCI | RQI | RDI | PBI | PWI | SRI | PSSI |
附录 D 路面技术状况自动化检测数据存储案例
D.1 示例内容
D.1.1 2022 年 4 月 10 日采用自动化方式检测北京市顺义区农村公路县道 201,检测方向为上行,检测桩号范围为 K0 + 000 至 K10 + 000,总里程为 10km。
D.2 检测路线编码
D.2.1 检测路线编码为 X201110113A,共11位。
X201 110113 A
县级行政区划代码
D. 3 X201110113A 数据存储层级
D.3.1 在路线存储层级的基础上,按照不同指标分别存储原始数据和结果数据,各项指标的具体存储层级和格式见本规程附录 D 中第 D.4~D.13 节。
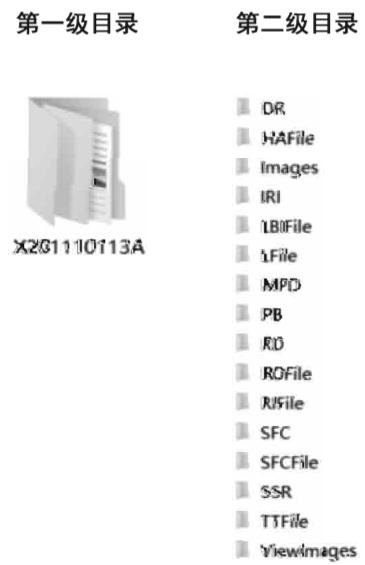
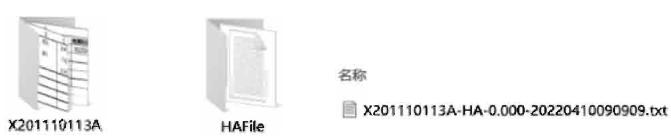
X201110113A
D. 4 空间定位信息
D.4.1 原始数据 LBI 存储层级:
LBIFile
X201110113A-LBI-0.000-20220410090909.txt
D.4.2 原始数据 LBI 命名示例:
X201110113A-LBI-0.000-20220410090909
开始检测时间(2022年4月10日9点9分9秒)
起点桩号(K0+000)
空间定位信息名称缩写
检测路线编码
D.4.3 LBI 数据文件内容示例:
起点桩号(km), 经度, 纬度
0.000, 116.255090, 40.287783
0.010, 116.255136, 40.287865
0.020, 116.255201, 40.287938
0.030, 116.255280, 40.288002
0.040, 116.255364, 40.288060
D. 5 几何状况
D.5.1 原始数据 HA 存储层级:
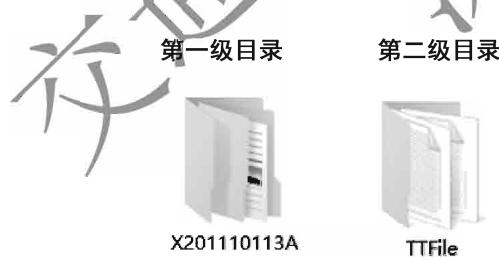
第一级目录
第二级目录
X201110113A
X201110113A-HA-0.000-20220410090909.txt
HAFile
D.5.2 原始数据 HA 命名示例:
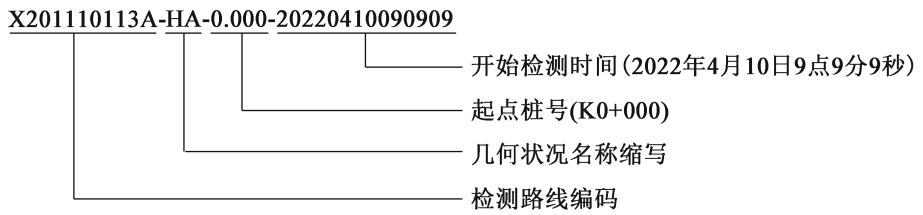
D.5.3 HA 数据文件内容示例:
起点桩号(km),平曲线半径(m),纵坡(%),横坡(%) 0,65.91,0.72,-0.98 0.01,-248.75,0.88,-1.25 0.02,-85.88,0.77,-1.15 0.03,-304.93,1.35,-0.81 0.04,-1974.48,1.86,-0.28
D.6 前方图像
D.6.1 原始数据前方图像存储在第四级目录下:
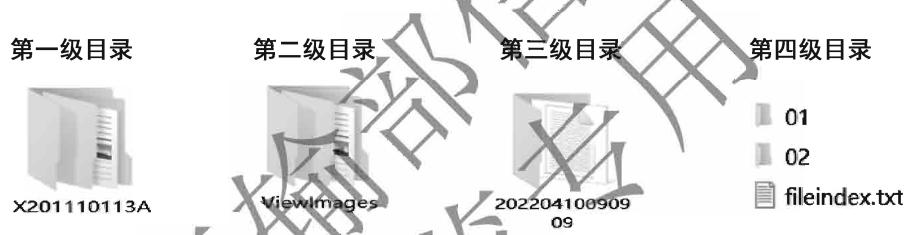
D.6.2 索引文件内容示例:
D.7 路面图像
D.7.1 路面图像存储层级:
1 路面图像属于原始数据,存储在第四级目录下:
2 索引文件内容示例:
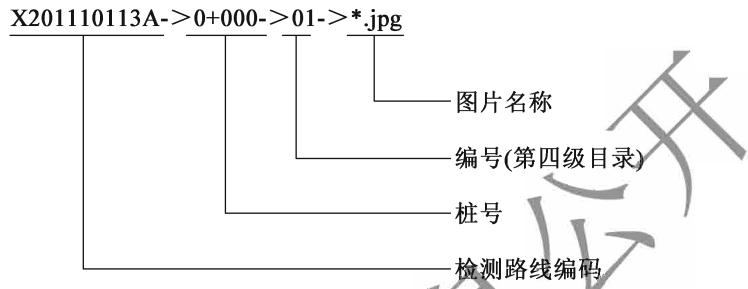
D.7.2 结果数据 DR 存储层级及命名:
1 数据存储层级示例:
第一级目录 第二级目录
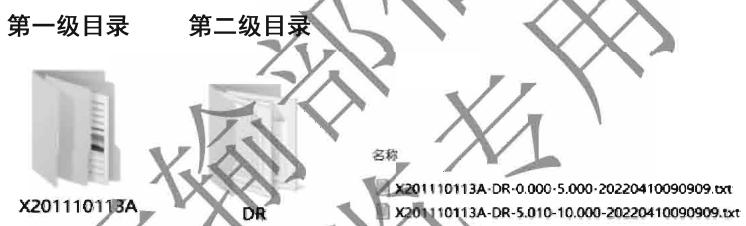
X201110113A-DR-0.000-5.000-20220410090909.txt X201110113A-DR-5.010-10.000-20220410090909.txt
2 识别结果 DR 文件命名示例:
X201110113A-DR-0.000-5.000-20220410090909
开始检测时间(2022年4月10日9点9分9秒)
终点桩号(K5+000)
起点桩号(K0+000)
结果数据名称缩写
D.7.3 识别结果 DR 数据文件格式:
根据《农村公路技术状况评定标准》(JTG 5211—2024)识别的沥青路面 DR 数据文件格式:
起点桩号(km),识别宽度(m),破损率DR(%),纵向裂缝(m²),横向裂缝(m²),网裂(m²),坑槽(m²),松散(m²)
X201110113A
D.8 路面平整度
D.8.1 原始数据存储层级及命名:
1 路面平整度原始数据 LP/VBI/a,数据存储层级如下:
2 原始数据文件命名为:
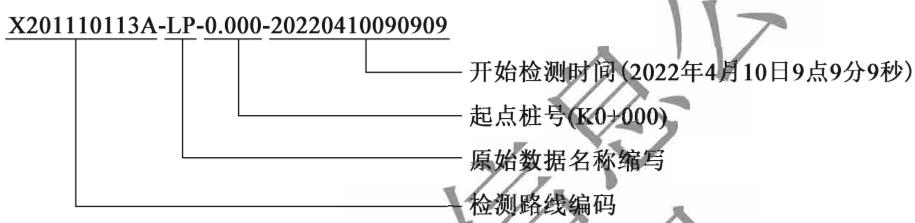
D.8.2 原始数据文件格式:
以 LP 数据内容示例(双侧):
起点桩号(km),左高程(mm),右高程(mm),速度(m/s)
0,3.27,3.27,15.85
0.0001, 2.6, 3.39, 16.06
0.0002, 2.87, 3.48, 16.06
0.0003, 2.73, 3.71, 16.28
0.0004, 3.04, 4.22, 16.28
以 LP 数据内容示例(单侧):
起点桩号(km),左高程(mm),右高程(mm),速度(m/s)
0,3.27,,15.85
0.0001, 2.6,, 16.06
0.0002, 2.87,, 16.06
0.0003, 2.73, , 16.28
0.0004, 3.04,, 16.28
D.8.3 结果数据存储层级及命名:
1 路面平整度结果数据 IRI 存储在第二级目录下:
IRI
2 IRI 文件命名示例:
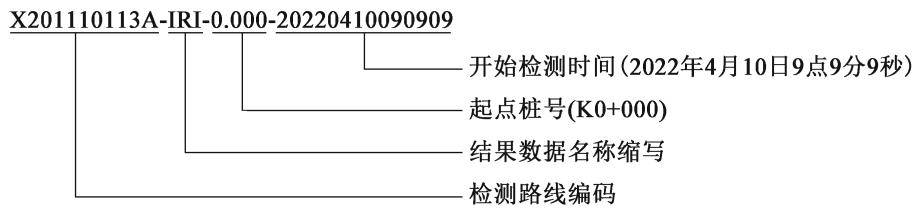
D.8.4 结果数据 IRI 文件格式:
IRI 双侧数据内容示例:
起点桩号(km), IRI_左(m/km), IRI_右(m/km), IRI(m/km), 速度(m/s) 0, 1.03, 1.84, 1.84, 15.26 0.01, 2.37, 1.54, 2.37, 15.38 0.02, 1.82, 1.82, 1.82, 15.41 0.03, 1.38, 3.56, 3.56, 15.55 0.04, 2.25, 2.28, 2.28, 15.75
IRI 单侧数据内容示例:
D.9 路面车辙
D.9.1 原始数据存储层级及命名:
1 路面车辙原始数据 TP 存储在第二级目录文件夹下:
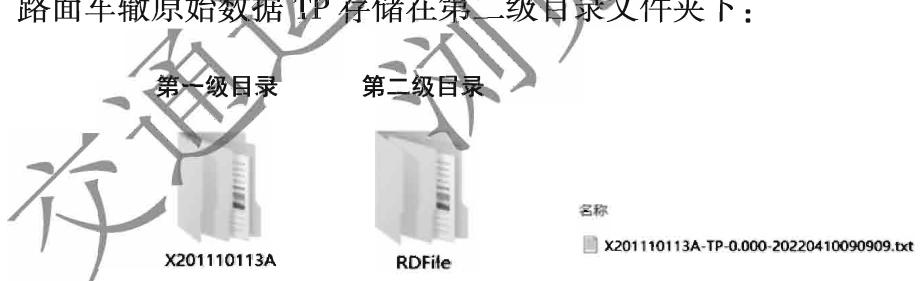
2 原始数据文件命名示例:
D.9.2 原始数据 TP 文件格式:
起点桩号(km),高程1(mm),高程2(mm),高程3(mm),…,高程13(mm),位置1(mm),位置2(mm),…,位置13(mm),速度(m/s) 0, 7.32, 14.31, -1.44, …, -6.71, 730, 1101, …, 4267, 5.33 0.0001, 11.12, 12.59, 0.37, …, -5.73, 730, 1099, …, 4267, 5.33 0.0002, 5.09, 13.94, -0.55, …, -9.04, 730, 1100, …, 4266, 5.33 0.0003, 10.1, 12.46, -2.91, …, -8.45, 732, 1100, …, 4266, 5.33 0.0004, 11.1, 12.46, -0.91, …, -6.45, 732, 1100, …, 4266, 5.33
D.9.3 结果数据存储层级及命名:
1 路面车辙结果数据 RD,存储在第二级文件夹下:
第一级目录 第二级目录
X201110113A
X201110113A-RD-0.000-20220410090909.txt
2 车辙深度 RD 文件命名示例:
X201110113A-RD-0.000-20220410090909
开始检测时间(2022年4月10日9点9分9秒)
起点桩号(K0+000)
结果数据名称缩写
检测路线编码
D.9.4 结果数据 RD 文件格式:
起点桩号(km),左车辙RD(mm),右车辙RD(mm),路面车辙RD(mm)
0.04, 2.4, 2.4, 2.4
D.10 路面跳车
D.10.1 原始数据存储层级及命名:
原始数据文件即高程文件。
D.10.2 结果数据存储层级及命名:
1 路面跳车结果数据 PB 存储在第二级目录下:
X201110113A
名称
第一级目录 第二级目录
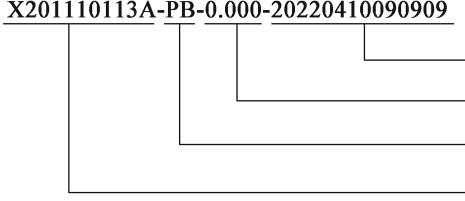
PB
X201110113A-PB-0.000-20220410090909.txt
2 PB 数据文件命名示例:
开始检测时间(2022年4月10日9点9分9秒)
起点桩号(K0+000)
结果数据名称缩写
检测路线编码
D.10.3 结果数据 PB 文件格式:
起点桩号(km),PB_L,PB_M,PB_H,△h(cm)
0.00, 0, 0, 0, 0.25
0.01, 0, 0, 0, 1.15
0.02, 0, 0, 0, 0.87
0.03, 0, 0, 0, 1.35
0.04, 0, 0, 0, 0.96
D.11 路面磨耗
D.11.1 原始数据存储层级及命名:
1 路面磨耗原始数据 TT,存储在第二级目录文件夹下:
X201110113A
TTFile
名称 X201110113A-TT-0.000-20220410090909.txt
2 TT 高程数据文件命名示例:
X201110113A-TT-0.000-20220410090909
名称
D.11.2 原始数据 TT 文件格式:
起点桩号(km),左断面高程(mm),中断面高程(mm),右断面高程(mm) 0,221.00,55.00,245.00 0.000001,221.00,53.00,249.00 0.000002,217.00,52.00,248.00 0.000003,217.00,55.00,246.00 0.000004,217.00,47.00,244.00
D.11.3 结果数据存储层级及命名:
1 路面磨耗结果数据 MPD 存储在第二级文件夹下:
第一级目录
X201110113A
第二级目录
MPD
X201110113A-MPD-0.000-20220410090909.txt
2 MPD 数据文件命名示例:
X201110113A-MPD-0.000-20220410090909
开始检测时间(2022年4月10日9点9分9秒)
起点桩号(K0+000)
结果数据名称缩写
检测路线编码
D.11.4 MPD数据文件格式:
起点桩号(km), MPD_L(mm), MPD_C(mm), MPD_R(mm)
0, 0.59, 1.06, 0.66
0.01, 0.67, 1.07, 0.67
0.02, 0.76, 1.04, 0.8
0.03, 0.84, 1.12, 0.81
0.04, 0.75, 1.13, 0.79
D. 12 路面抗滑
D.12.1 原始数据存储层级及命名:
1 路面抗滑原始数据 SFCOV,存储在第二级目录文件夹下:
第一级目录 第二级目录
X201110113A
SFCFile
名称
X201110113A-SFCOV-0.000-20220410090909.txt
2 SFCOV 数据文件命名示例:
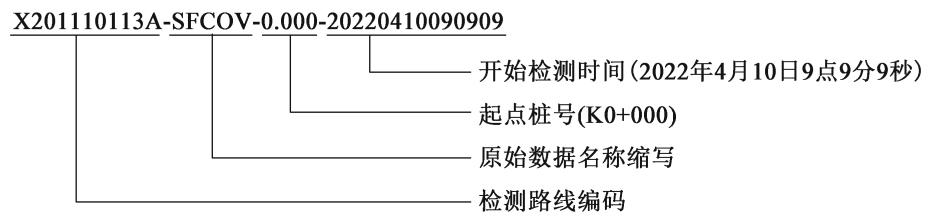
D.12.2 原始数据 SFCOV 文件格式(以单轮式为例):
起点桩号(km),左SFC测,右SFC测,标准速度(km/h),实测速度(km/h),地面温度(℃),距离(km) 0, 10, 10, 40, 40, 31.1, 0 0.01, 7, 7, 40, 40, 31.1, 10 0.02, 5, 5, 40, 40, 31.1, 20
D.12.3 结果数据存储层级及命名:
1 路面抗滑结果数据 SFC,存储在第二级目录文件夹下:
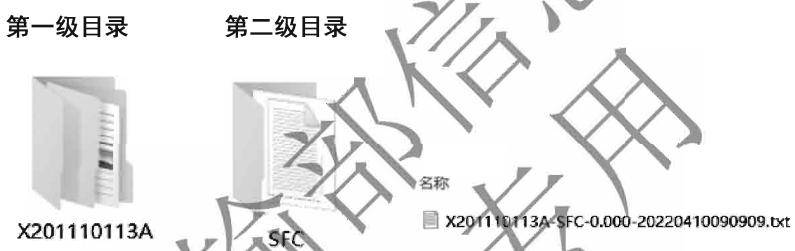
2 SFC 数据文件命名示例:
X201110113A-SFC-0.000-20220410090909
开始检测时间(2022年4月10日9点9分9秒)
D.12.4 结果数据 SFC 文件格式(以单轮式为例):
起点桩号(km),左SFC修正值,右SFC修正值 0.00,10,10 0.01,7,10 0.02,5,10
D. 13 路面结构强度
D.13.1 原始数据存储层级及命名:
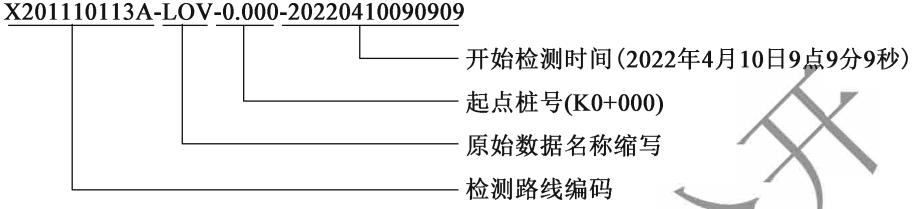
1 路面结构强度原始数据 LOV,存储在第二级目录文件夹下:
第一级目录 第二级目录
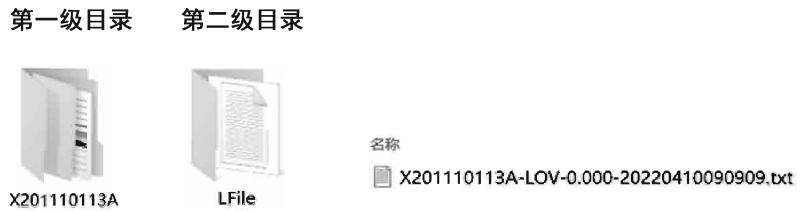
2 LOV 数据文件命名示例:
D.13.2 原始数据 LOV 文件格式:
起点桩号(km),路面弯沉 \(l_{1}\) ,路表温度(℃),气温(℃) 0, 26.68, 24.1, 31.15 0.001, 26.68, 24.11, 31.16 0.002, 26.68, 24.12, 31.13 0.003, 26.11, 24.12, 31.16
D.13.3 结果数据存储层级及命名:
1 路面结构强度结果数据 SSR,存储在第二级文件夹下:
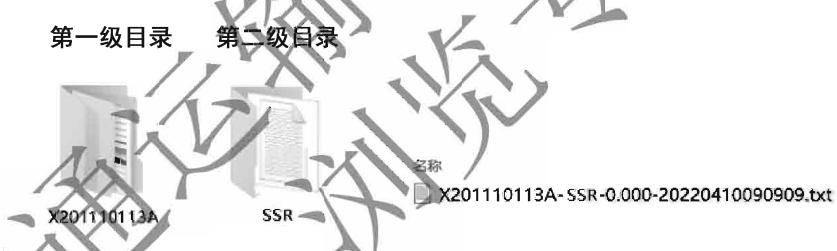
2 SSR 数据文件命名示例:
X201110113A-SSR-0.000-20220410090909
D.13.4 结果数据 SSR 文件格式:
起点桩号(km),1(0.01mm),10(0.01mm) 0.00,20,10 0.02,10,5 0.04,24,10 0.06,20,8
附录 E 数据详表表 E 数据详表
| 数据存储介质序号 | 检测时间 | 检测路线编码 | 检测起点 | 检测终点 | 检测里程(km) |
| 示例:北京市-北京市-顺义区 | 示例:20220410090909 | 示例:X20110113A | 示例:0 | 示例:10 | 示例:10 |
| 共计: | 示例:10 | ||||
| 注:以路面图像的自动化检测数据详表为样例。实际项目中,应按照指标分别统计,包括路面图像、前方图像、平整度、DR、车辙、跳车、磨耗、空间定位信息、抗滑、弯 | |||||
检测项目信息表
附录 F 反移动平均滤波处理方法
F.0.1 本方法适用于路面平整度自动化检测中纵断面高程的高通滤波数据处理。
F.0.2 应按下列步骤进行滤波计算:
1 应按式(F.0.2-1)计算移动平均长度内高程点总数 m。
路面破损率 DR 文件格式 $$ m = \frac {L _ {1}}{l}\tag{F. 0.2-1} $$
式中: \(L_{1}\) ——移动平均长度,取10m;
l——断面高程输出间距(m);
m——移动平均长度内高程点数,近似为最近的奇数(偶数进1)。
2 应按式(F.0.2-2)\~式(F.0.2-4)计算每个断面位置 k 的高程移动平均值。
式中:M——断面高程总点数;
m——移动平均长度内高程点数;
第 \(k\) 点高程移动平均值(m);
\(Y_{j}\) ——第j点的纵断面高程检测值(m)。
附录 G 断面平均构造深度 MPD 计算方法
G.0.1 本方法适用于激光测距法自动化检测路面构造深度中断面平均构造深度 MPD 指标的计算。
G.0.2 超出检测范围的无效高程数据应剔除,缺失数据应采用剔除位置前后高程检测数据的线性插值来代替。
G.0.3 应按下列步骤采用移动平均法对断面高程进行低通滤波计算:
1 应按式(G.0.3-1)计算移动平均长度内纵断面高程点数 \(m\) 。
公路路面技术状况检测报告提纲 (G. 0.3-1)
式中:M——移动平均长度,取0.005m;
\(l_{1}\) ——断面高程输出间距(m);
m——移动平均长度内高程点数,近似为最近的奇数(偶数进1)。
2 应按式(G.0.3-2)计算 0.1m 计算单元长度内的纵断面高程点数 n。
式中:B——计算单元长度,取0.1m;
\(l_{1}\) ——断面高程输出间距(m);
n——0.1m 计算单元内断面高程点数量,近似为最近的偶数(奇数进 1)。
3 应按式(G.0.3-3)计算每个断面位置 \(k\) 的高程移动平均值。
式中: \(y_{j}\) ——第j点的纵断面高程测量值(mm);
T——10m 单元内纵断面高程点总数;
m——移动平均长度内高程点数。
G.0.4 应将滤波处理后的断面划分为 \(100 \, mm \pm 2 \, mm\) 长的若干基准计算长度。
G.0.5 应按式(G.0.5)对每个基准计算长度中断面测值进行线性回归。
$$ D = \frac {1}{1 2} n ^ {2} (n ^ {2} - 1)\tag{G. 0.5-4}
$$
式中:i——100mm 长基准计算长度内第 i 个检测断面。取值范围 1 \~ n;
n——100mm 片段内检测断面数;
\(\overline{y}_{i}\) ——i 断面滤波处理后的平均值(mm)。
G.0.6 应利用线性回归结果按式(G.0.6)对滤波处理后的断面值进行修正。
式中: \(\bar{Y}_{i}\) ——i 断面修正平均值(mm)。
G.0.7 应分别计算 100mm 计算单元内前后两个 50mm 内的断面最大峰值 \(\overline{Y}_{B_{max1}}\) 和 \(\overline{Y}_{B_{max2}}\) ,并按式(G.0.7-1)和式(G.0.7-2)计算该 100mm 基准计算单元 MPD。
G.0.8 应以 10m 为单元计算所有 100mm 基准计算单元 MPD 的平均值。
在
附录 H 路面构造深度 SMTD 计算方法
H.0.1 本方法适用于激光测距法自动化检测路面构造深度中 SMTD 指标的计算。
H.0.2 超出检测范围的高程无效数据应剔除。
条文说明
由于表面深槽或者局部表面光度特性可能导致数据无效,需剔除这些位置附近的高于或低于检测范围的数据。
H.0.3 应将纵断面高程数据按纵向划分为长 0.3m 的若干计算单元,并按式(H.0.3-1)\~式(H.0.3-3)分别计算各单元 SMTD。
路面技术状况自动化检测数据存储案例
式中: \(SMTD_{D}\) ——基准计算长度 D 内的路面构造深度(mm);
D——基准计算长度,取0.3m;
\(x_{i}\) ——基准计算长度 \(D\) 内,第 \(i\) 点的名义距离(m); \(x_{1} = -\frac{n - 1}{2}, x_{n} = \frac{n - 1}{2}\)
路面技术状况自动化检测数据存储案例 \(y_{i}\) ——第 i 点的纵断面高程测量值(mm);
n——基准计算长度 D 内纵断面高程数量,近似为最近的奇数(偶数进 1);
l——纵断面取样间距(m)。
H.0.4 应以 10m 为单元计算所有有效基准计算单元 SMTD 的平均值。
路面技术状况自动化检测数据存储案例
附录 J 日常巡检记录
表 J 日常巡检记录
| 巡检日期 | 天气状况 | 巡检设备号 | 巡检人员 | 当日巡检总里程 |
| 巡检时段 | 巡检路段 | 巡检里程 | ||
| 时分~时分 | 路线编码K+~K+ | |||
| 时分~时分 | 路线编码K+~K+ | |||
| 巡检结果 | 单个巡检病害记录或病害分类统计 | |||
| 处置建议 | 结合管理需要提出对应处置措施建议 | |||
| 与巡检计划不一致说明 | ||||
| 备注 | ||||
本规程用词用语说明
1 本规程执行严格程度的用词,采用下列写法:
1)表示很严格,非这样做不可的用词,正面词采用“必须”,反面词采用“严禁”。
路面技术状况自动化检测数据存储案例 2)表示严格,在正常情况下均应这样做的用词,正面词采用“应”,反面词采用“不应”或“不得”。
3)表示允许稍有选择,在条件许可时首先应这样做的用词,正面词采用“宜”,反面词采用“不宜”。
4)表示有选择,在一定条件下可以这样做的用词,采用“可”。
2 引用标准的用语采用下列写法:
1)在标准总则中表述与相关标准的关系时,采用“除应符合本规程的规定外,尚应符合国家和行业现行有关强制性标准的规定”。
路面技术状况自动化检测数据存储案例 2)在标准条文及其他规定中,当引用的标准为国家标准和行业标准时,表述为“应符合《××××××》(×××)的有关规定”。
3)当引用本规程中的其他规定时,表述为“应符合本规程第×章的有关规定”“应符合本规程第×.×节的有关规定”“应符合本规程第×.×.×条的有关规定”或“应按本规程第×.×.×条的有关规定执行”。
本规程用词用语说明 路面构造深度 SMTD 计算方法 断面平均构造深度 MPD 计算方法 数据详表 行