JJG 中华人民共和国交通运输部部门计量检定规程
JJG(交通)148—2020
船用卫星定位仪
Shipborne Satellite Positioning Device
2020-04-28 发布
 2020-07-01 实施
中华人民共和国交通运输部发布
船用卫星定位仪检定规程
Verification Regulation of Shipborne Satellite Positioning Device
归 口 单 位:全国水运专用计量器具计量技术委员会
主要起草单位:天津水运工程勘察设计院
交通运输部天津水运工程科学研究所
国家水运工程检测设备计量站
参加起草单位:广州中海达卫星导航技术股份有限公司
 本规程由全国水运专用计量器具计量技术委员会负责解释
本规程主要起草人:
隋海琛(天津水运工程勘察设计院)
杨 鲲(天津水运工程勘察设计院)
刘彦祥(天津水运工程勘察设计院)
雷 鹏(天津水运工程勘察设计院)
窦春晖(交通运输部天津水运工程科学研究所)
柳义成(国家水运工程检测设备计量站)
张明敏(国家水运工程检测设备计量站)
参加起草人:
丁 威(广州中海达卫星导航技术股份有限公司)
裴文斌(交通运输部天津水运工程科学研究所)
田春和(天津水运工程勘察设计院)
安永宁(天津水运工程勘察设计院)
王崇明(天津水运工程勘察设计院)
范东华(天津水运工程勘察设计院)
目 录
引言 Ⅱ
1 范围 1
2 术语 1
3 概述 1
4 计量性能要求 1
5 通用技术要求 2
6 计量器具控制 2
附录A 船用卫星定位仪检定记录表格式 6
附录B 船用卫星定位仪检定证书内页格式 8
附录C 船用卫星定位仪检定结果通知书内页格式 10
引 言
本规程依据 JJF 1002—2010《国家计量检定规程编写规则》编写。
船用卫星定位仪检定规程
1 范围
本规程适用于船用卫星定位仪的首次检定、后续检定和使用中检查。
2 术语
GB/T 19391—2003 界定的及以下术语和定义适用于本规程。
2.1 船用卫星定位仪 shipborne satellite positioning device
利用卫星定位技术为船舶提供连续稳定的时间、位置、速度等导航信息的定位设备。
2.2 GNSS 信号模拟器 GNSS signal simulator
一种能够按照 BDS/GPS/GLONASS/GALILEO 的卫星信号原理特性和用户定义仿真参数,产生模拟卫星导航信号的设备。
3 概述
船用卫星定位仪是一种广泛应用于水运工程测量 海洋工程测量 海洋资源调查等领域的定位设备 其可在静态或动态的条件下 以无差分定位 实时动态伪距差分定位(RTD)、星基差分实时精密单点定位(PPP)和实时动态载波相位差分定位(RTK)的方式进行定位。
船用卫星定位仪主要由接收天线和接收主机两部分组成。
船用卫星定位仪通过接收全球导航卫星系统 的广播信号 采用空间的距离交会原理进行三维位置空间归算,同时接收差分台站发送的位置修正信息,获得高准确度等级的定位结果 工作原理示意图如图 所示
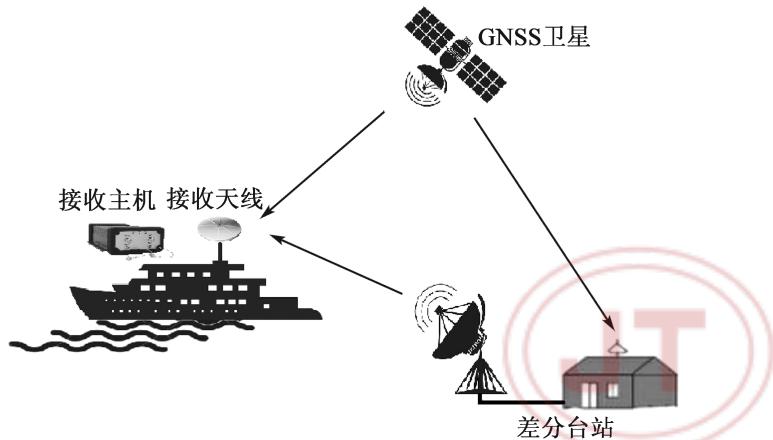 图1 船用卫星定位仪工作原理示意图
4 计量性能要求
4.1 示值误差船用卫星定位仪示值误差应符合表 的规定
表1 船用卫星定位仪示值误差
| 定位方式 | 平面示值最大允许误差(m) | 高程示值最大允许误差(m) | 速度示值最大允许误差(m/s) | ||
| 静态 | 动态 | 静态 | 动态 | ||
| 无差分 | ±10.0 | ±20.0 | ±25.0 | ±50.0 | ±1.0 |
| RTD | ±2.0 | ±5.0 | ±4.0 | ±10.0 | ±0.2 |
| PPP | ±0.2 | ±0.5 | ±0.4 | ±1.0 | ±0.1 |
| RTK | ±0.05 | ±0.1 | ±0.1 | ±0.2 | ±0.1 |
4.2 重复性船用卫星定位仪平面和高程静态定位的重复性应不大于其示值最大允许误差绝对值的 0. 5 倍。
5 通用技术要求
5.1 外观
5.1.1 船用卫星定位仪表面应光洁、无锈蚀,无明显的划痕、裂缝和变形。5 1 2 船用卫星定位仪各个部件之间的连接应坚固 牢靠 各个按键应反应灵敏 无卡滞现象。
5.2 铭牌船用卫星定位仪应有清晰的铭牌,标有产品名称、产品型号、生产厂家、出厂编号及出厂日期等。
6 计量器具控制
6.1 检定条件
6.1.1 环境条件
6.1.1.1 温度与湿度 温度与湿度环境条件要求如下:
a) 温度:室内 \(1 5 ^ { \circ } \mathrm { C } \sim 3 5 ^ { \circ } \mathrm { C }\) ,室外 \(- 1 5 ^ { \circ } \mathrm { C } \sim 4 5 \mathrm { ^ \circ C }\) ;
b) 相对湿度:20% ~ 90% 。
6.1.1.2 检定场地 检定场地环境条件要求如下:
室内场地应采用吸波材料和金属屏蔽体组建的微波暗室或远离高压输电线路和微波无线电信号的试验环境 以排除外界电磁干扰和多路径效应 并应建有安装好的固定测试平台 无机械振动
b) 室外场地应建有若干已知观测点,各个已知观测点的三维坐标位置准确度等级应满足 D 级 GNSS 测量的要求,各个已知观测点周围应无显著电磁信号干扰,且环视高度角 \(1 0 ^ { \circ }\) 以上无障碍物。
6.1.2 检定设备检定设备要求如下:
a) GNSS 信号模拟器:支持船用卫星定位仪所适用的 GNSS 系统,可自定义仿真所需标准场景,仿真信号通道数量大于12,信号功率范围 -140 dBm ~-100 dBm,伪距相位控制最大允许误差优 \(\Gamma \pm 0 . 0 5 \textrm { m }\) ,信号相位噪声(抖动)小于 0. 1 rad(rms),谐杂波抑制水平大于40 dBc,内部时钟稳定度小于 \(5 \times 1 0 ^ { - 8 } / \mathrm { d }\) ;
b) 天线对中基座:可旋转强制对中杆,自转的同心度小于1 mm。
6.2 检定项目检定项目见表 2,船用卫星定位仪检定记录表格式见附录 A。
表2 检定项目一览表
| 检定项目 | 首次检定 | 后续检定 | 使用中检查 | |
| 外观 | + | + | + | |
| 铭牌 | + | + | + | |
| 静态定位 | 平面示值误差 | + | + | + |
| 高程示值误差 | + | + | + | |
| 动态定位 | 平面示值误差 | + | + | - |
| 高程示值误差 | + | + | - | |
| 速度示值误差 | + | + | - | |
| 静态平面定位重复性 | + | + | - | |
| 静态高程定位重复性 | + | + | - | |
| 注:“+”表示需要检验的项目;“-”表示不需要检验的项目。 | ||||
6.3 检定方法
6.3.1 外观采用目测和手检的方法检查外观。
6.3.2 铭牌采用目测的方法检查铭牌。
6.3.3 示值误差
6.3.3.1 静态定位示值误差静态定位示值误差检定步骤如下:
a) 安装船用卫星定位仪的接收天线到天线对中基座。
b) 安装天线对中基座到一个已知三维直角坐标 \(( X _ { 0 } , Y _ { 0 } , Z _ { 0 } )\) 的静态观测点上,并进行对中整平 使天线中心与观测点中心重合
启动船用卫星定位仪 设置定位数据更新频率为 接收主机上显示卫星状态为良好或可用时 连续记录时间不少于
d) 将船用卫星定位仪 2h 采集的全部定位数据导出,按式(1)计算静态平面示值误差。
式中: \(\Delta p\) ———静态平面示值误差(m);
\(X _ { i }\) ———船用卫星定位仪在空间直角坐标系X轴上的位置示值(m);
\(Y _ { i }\) ———船用卫星定位仪在空间直角坐标系 Y轴上的位置示值(m);
\(X _ { 0 }\) ———静态观测点在空间直角坐标系X轴上的已知位置(m);
\(Y _ { 0 }\) ———静态观测点在空间直角坐标系 Y轴上的已知位置(m);
\(n\) ———定位数据组数;
e) 按式(2)计算静态高程示值误差。
式中: \(\Delta h\) ———静态高程示值误差(m);
\(Z _ { i }\) ———船用卫星定位仪在空间直角坐标系 Z 轴上的位置示值(m);
\(Z _ { 0 }\) ———静态观测点在空间直角坐标系 Z 轴上的已知位置(m);
6.3.3.2 动态定位示值误差动态定位示值误差检定步骤如下:
a) 安装船用卫星定位仪至室内场地的测试平台上,启动船用卫星定位仪,设置定位数据更新频率为 $1 0 \mathrm { H z } $ ;
b) 启动GNSS信号模拟器,设置模拟速度 \(5 \mathrm { m / s }\) ,直线运动时间 \(1 0 \mathrm { { m i n } }\) ;
c) 船用卫星定位仪接收GNSS信号模拟器输出的射频仿真定位信号 \(( X _ { i } ^ { \prime } , Y _ { i } ^ { \prime } , Z _ { i } ^ { \prime } )\) ,接收主机记录定位数据;
d) 将船用卫星定位仪10 min 采集的全部定位数据导出,按式(3)计算动态平面示值误差。
式中: \(\Delta m p\) ———动态平面示值误差(m);
\(X _ { i }\) ———船用卫星定位仪在空间直角坐标系X轴上的位置示值(m);
\(Y _ { i }\) ———船用卫星定位仪在空间直角坐标系 Y轴上的位置示值(m);
\(X _ { i } ^ { \prime }\) ———仿真信号在空间直角坐标系X轴上的已知位置(m);
\(Y _ { i } ^ { \prime }\) ———仿真信号在空间直角坐标系 Y轴上的已知位置(m);
e) 按式(4)计算动态高程示值误差。
式中: \(\Delta m h\) ———动态高程示值误差(m);
\(Z _ { i }\) ———船用卫星定位仪在空间直角坐标系 Z 轴上的位置示值(m);
\(Z _ { i } ^ { \prime }\) ———仿真信号在空间直角坐标系 \(Z\) 轴上的已知位置(m);
6.3.3.3 速度示值误差速度示值误差检定步骤如下
a) 安装船用卫星定位仪至室内场地的测试平台上,启动船用卫星定位仪,设置定位
数据更新频率为10Hz。
b) 启动GNSS 信号模拟器,分别设置模拟速度 \(\mathrm { 1 m / s }、\mathrm { 2 m / s }、\mathrm { 3 m / s }、\mathrm { 4 m / s }、\mathrm { 5 m / s }、\mathrm { 6 m / s }、\mathrm { 7 m / s }、\mathrm { 8 m / s }、\mathrm { 9 m / s }、\mathrm { 10 m / s }\) ,运动时间均为 \(2 \mathrm { m i n }\) ;
c) 船用卫星定位仪接收的GNSS信号模拟器输出的射频仿真速度信号 v′i 即为标准速度。
d) 按式(5)计算速度示值误差。
式中: \(\Delta v\) ———速度示值误差(m/ s);
\(v _ { i }\) ———船用卫星定位仪速度示值(m/s);
6.3.4 重复性船用卫星定位仪静态定位重复性检定步骤如下:
a) 按 6.3.3.1 的方法重复测量6 次,按式(6)计算静态平面定位重复性。
式中: \(\sigma _ { \mathrm { { p } } }\) ———静态平面定位重复性(m);
\(D _ { i }\) ———船用卫星定位仪平面坐标示值 \(( X _ { i } , Y _ { i } )\) 到静态观测点平面坐标 \(( X _ { 0 } , Y _ { 0 } )\) 的距离(m);
\(\bar{D}\) ———距离 \(D _ { i }\) 的算术平均值(m);
b) 按式(8)计算静态高程定位重复性。
式中: \(\sigma _ { H }\) ———静态高程定位重复性(m);
\(H _ { i }\) ———船用卫星定位仪高程示值 \(Z _ { i }\) 与静态观测点高程值 \(Z _ { 0 }\) 的高程差(m);
\(\overline{H}\) ———高差 \(H _ { i }\) 的算术平均值(m);
6.4 检定结果的处理经检定合格的船用卫星定位仪 发给检定证书 检定证书内页格式见附录 检定不合格的船用卫星定位仪 发给检定结果通知书 并注明不合格项目 检定结果通知书内页格式见附录 $\mathrm { C } $。
6.5 检定周期船用卫星定位仪的检定周期一般不超过1 年。
附录 A
船用卫星定位仪检定记录表格式
证书编号:
- 基本信息
| 器具名称 | 规格型号 | ||
| 出厂编号 | 制造单位 | ||
| 送检单位 | |||
| 检定地点 | 环境条件 | 温度: 相对湿度: | |
| 外观检查 | 铭牌检查 | ||
| 检定/校准结论 | |||
- 静态定位示值误差及重复性
| 差分定位方法 | 差分台站名称 | ||
| 差分台站坐标 | |||
| 基线长度 | 差分信号频率 | ||
| 已知观测点坐标 | |||
| 开始观测时间 | 结束观测时间 | ||
| 观测数据数量 | |||
| 平面示值误差 | 高程示值误差 | ||
| 平面定位重复性 | 高程定位重复性 | ||
| 定位方法及计算方法说明: | |||
- 动态定位示值误差
模拟器场景名称:
| 模拟器输出功率 | 动态场景模拟速度 | ||
| 开始模拟时间 | 结束模拟时间 | ||
| 观测数据数量 | |||
| 平面示值误差 | 高程示值误差 | ||
| 模拟方法及计算方法说明: | |||
- 速度示值误差
模拟器场景名称:
| 模拟器输出功率 | 动态场景模拟加速度 | ||
| 开始模拟时间 | 结束模拟时间 | ||
| 观测数据数量 | |||
| 速度示值误差 | |||
| 模拟方法及计算方法说明: | |||
检定员:
试验日期: 年 月 日
附录B
船用卫星定位仪检定证书内页格式
检定证书第2页
| 证书编号XXXXXX | |||||
| 检定机构授权说明:计量检定机构授权证书号: | |||||
| 检定环境条件及地点: | |||||
| 温度 | °C | 地点 | |||
| 相对湿度 | % | 其他 | |||
| 检定使用的计量(基)标准装置 | |||||
| 名称 | 测量范围 | 不确定度/准确度等级/最大允许误差 | 计量(基)标准证书编号 | 有效期至 | |
| 检定使用的标准器 | |||||
| 名称 | 测量范围 | 不确定度/准确度等级/最大允许误差 | 检定/校准证书编号 | 有效期至 | |
| 第 2 页 共 3 页 | |||||
检定证书第3页
检定结果
| 序号 | 被检项目 | 检定结果 | 结论 | ||
| 1 | 外观 | ||||
| 2 | 铭牌 | ||||
| 3 | 静态 | 平面示值误差 | |||
| 4 | 高程示值误差 | ||||
| 5 | 动态 | 平面示值误差 | |||
| 6 | 高程示值误差 | ||||
| 7 | 速度示值误差 | ||||
| 8 | 静态平面定位重复性 | ||||
| 9 | 静态高程定位重复性 | ||||
| 注:1 本报告检定结果仅对该计量器具有效;2 本证书未加盖“xxxxxx”无效;3 下次检定时请携带(出示)此证书。未经授权,不得部分复印本证书。未经授权,不得部分复印本证书。 | |||||
| 以下空白 | |||||
| 第 3 页 共 3 页 | |||||
附录C
船用卫星定位仪检定结果通知书内页格式
检定结果通知书第2页
| 证书编号XXXXXX | |||||
| 检定机构授权说明:计量检定机构授权证书号: | |||||
| 检定环境条件及地点: | |||||
| 温度 | °C | 地点 | |||
| 相对湿度 | % | 其他 | |||
| 检定使用的计量(基)标准装置 | |||||
| 名称 | 测量范围 | 不确定度/准确度等级/最大允许误差 | 计量(基)标准证书编号 | 有效期至 | |
| 检定使用的标准器 | |||||
| 名称 | 测量范围 | 不确定度/准确度等级/最大允许误差 | 检定/校准证书编号 | 有效期至 | |
| 第 2 页 共 3 页 | |||||
检定结果通知书第3页
检定结果
| 序号 | 被检项目 | 检定结果 | 结论 | ||
| 1 | 外观 | ||||
| 2 | 铭牌 | ||||
| 3 | 静态 | 平面示值误差 | |||
| 4 | 高程示值误差 | ||||
| 5 | 动态 | 平面示值误差 | |||
| 6 | 高程示值误差 | ||||
| 7 | 速度示值误差 | ||||
| 8 | 静态平面定位重复性 | ||||
| 9 | 静态高程定位重复性 | ||||
| 注:1 本报告检定结果仅对该计量器具有效;2 本证书未加盖“×××××××”无效;3 下次检定时请携带(出示)此证书。未经授权,不得部分复印本证书。 | |||||
| 附加说明说明检定结果不合格项以下空白 | |||||
| 第 3 页 共 3 页 | |||||